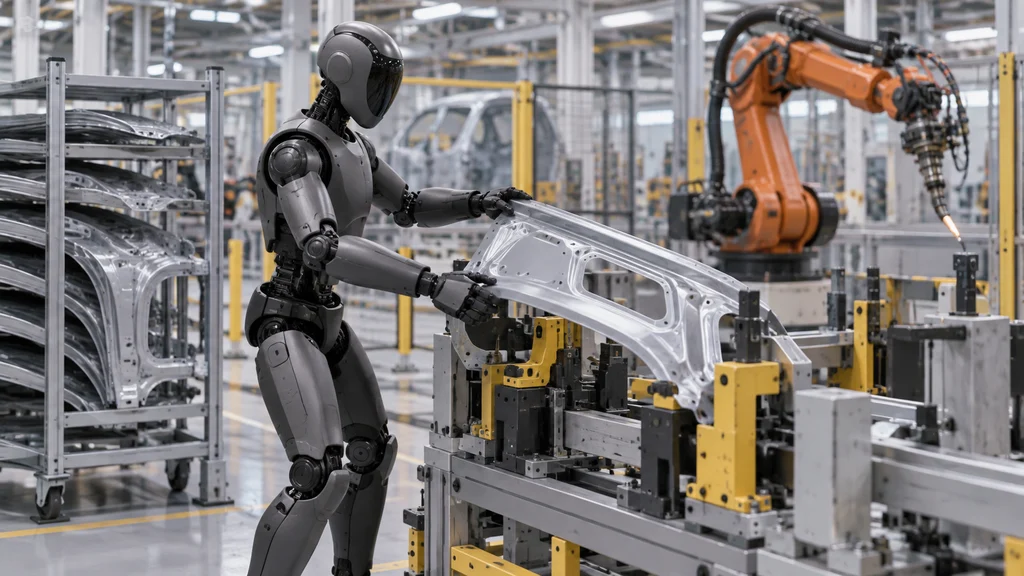
人型ロボットFigure 02が、BMWの稼働中の組立ラインで溶接前の板金部品を9万点超投入した。Figure AIはこの運用で判明した前腕の故障箇所を踏まえ、次世代機Figure 03の手首電子回路を再設計した。
板金部品を溶接治具へ渡す投入作業
Figure AIの人型ロボットFigure 02は、BMWグループのスパータンバーグ工場で、稼働中の組立ラインに配備され、平日の稼働日に運用された。担当したのは、ラックや容器から板金部品を取り、溶接治具へ配置する作業だ。
部品を治具に置いた後は、6軸の産業用ロボットが溶接し、本ラインへ送る。Figure 02の作業は、この溶接工程へ部品を渡す位置に組み込まれていた。
投入時間と配置精度を両立させる制御
作業に求められたサイクル時間は全体で84秒で、そのうち部品の投入に割り当てられたのは37秒だった。Figure AIは、5ミリメートルの許容差で部品を2秒以内に配置することを、速度と精度を両立させる課題として挙げている。
治具へ向かう移動には、素早く正確に足を置き、周囲の変化に応答する制御が必要になる。Figure AIは移動制御を改善するとともに、手と視覚を協調させるアルゴリズムと、機体ごとの動作を現場で調整する較正ツールを開発した。
9万点超の投入と1250時間超の稼働
Figure AIの集計によると、Figure 02が工場で投入した板金部品は9万点を超えた。稼働時間も1250時間を超えており、投入作業はBMW X3の3万台超の生産に関わった。
これらは完成車をロボットが単独で製造した台数ではなく、溶接前の部品投入を担当した運用実績を示す数字だ。継続した稼働は、機体の故障箇所を調べる材料にもなった。
前腕の故障を受けて手首の通信経路を変更
Figure AIによると、BMWでの運用では前腕がFigure 02で最も故障の多い部位だった。この前腕には、主コンピューターと手首の駆動装置の間で通信を分配する、マイクロコントローラー搭載の基板が収められていた。
次世代の人型ロボットFigure 03では、各手首のモーター制御器が主コンピューターと直接通信する構成に変わった。これに伴い、従来の通信分配用基板と可動配線が取り除かれた。