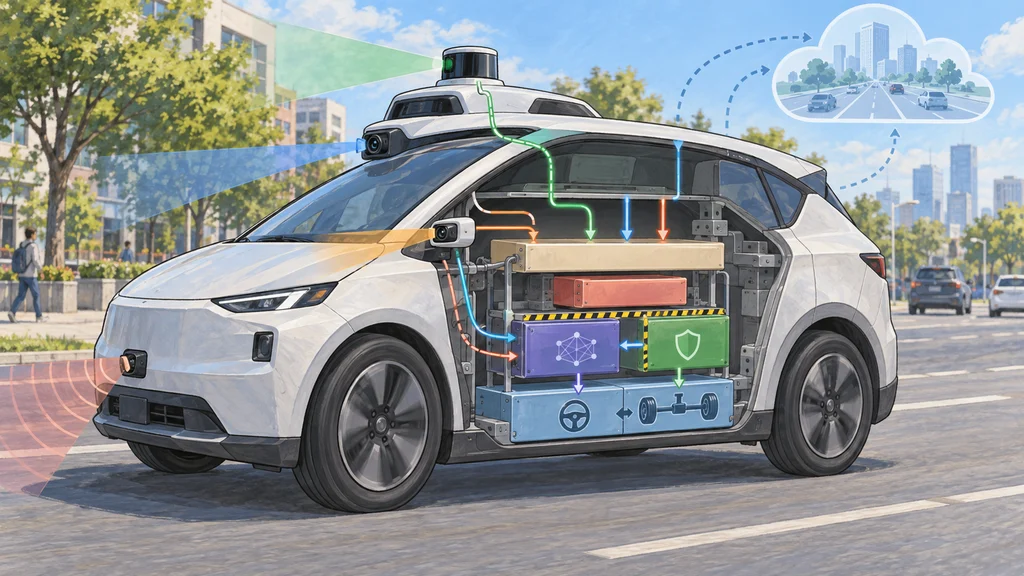
ロボタクシー向けのHalos OSは、安全上重要な機能の故障隔離から、センサー接続、AIの動作を制約する機能までを一つの基盤に組み込む。NVIDIAは、車内の処理とクラウド側の検証をつなぐ構成として提供する。
Halos Coreが安全上重要な機能を隔離する
Halos OSは、NVIDIAの安全システム「NVIDIA Halos」の構成要素で、ロボタクシー向け車両基盤「NVIDIA Hyperion」上に構築される。車内でその土台となるHalos Coreは、車載OSであるNVIDIA DriveOSの次世代に当たる。
Halos Coreのハイパーバイザーは、安全上重要な機能を他の処理から隔離し、故障が車両制御へ及ぶのを防ぐ設計だ。NVIDIAは、Halos Coreが自動車の機能安全規格ISO 26262の最高水準であるASIL Dに準拠すると説明している。
センサーと車両の違いを接続層で吸収する
カメラ、レーダー、LiDARは、異なる形式や速度でデータを送る。Halos SDKのセンサー抽象化層は、自動運転ソフトウェアを個々のセンサードライバーから切り離し、センサーを追加・交換する際にアプリケーション側の接続処理を作り直す負担を減らす。
センサーから受け取った情報を使って車両を動かす側には、車両抽象化層を置く。この層は自動運転ソフトウェアと車両の他の部分を一貫したインターフェースで接続する。
実行順序とデータ受け渡しを揃える
接続した機器からのデータを安全上重要な処理へ渡すには、処理の順序と時刻を管理する必要がある。Halos SDKは、実行時刻を予測可能にする決定論的スケジューラーを備え、アプリケーションの処理を定められた順序で進める。
プロセス間通信では、データをコピーせずに受け渡す機能を使う。さらに、システムのエラー処理機構とシナリオデータの記録機能を備え、処理中の異常と走行場面の情報を扱う。
規則ベースの機能がAIの動作を制約する
車両の認識や判断にAIを使う場合、その出力を安全上の制約と結び付ける必要がある。Halos Applicationsは、定められた範囲で動くよう設計された決定論的な規則ベースの機能を、その制約として提供する。
この層には、自動緊急ブレーキ、車線逸脱警報、死角監視、衝突警報を含むアクティブセーフティ機能がある。AIの判断を扱う層に、車両の危険を検知して応答する機能を組み合わせた構成だ。
クラウド側で訓練と安全性の根拠づくりを支える
車内の機能と並行して、Halos Infraは自動運転車の訓練、シミュレーション、検証を担うクラウド側の開発基盤となる。走行前に扱う開発・検証の処理を、車内での実行につなぐ構成である。
Halos Infraを土台とするHalos Safety Evaluation Frameworkは、安全性を示す根拠を組み立てるためのツールと指針を提供する。対象はレベル2の運転支援からレベル4のロボタクシーまでで、車内の機能だけでなく、その評価に使う作業も基盤の範囲に含めている。