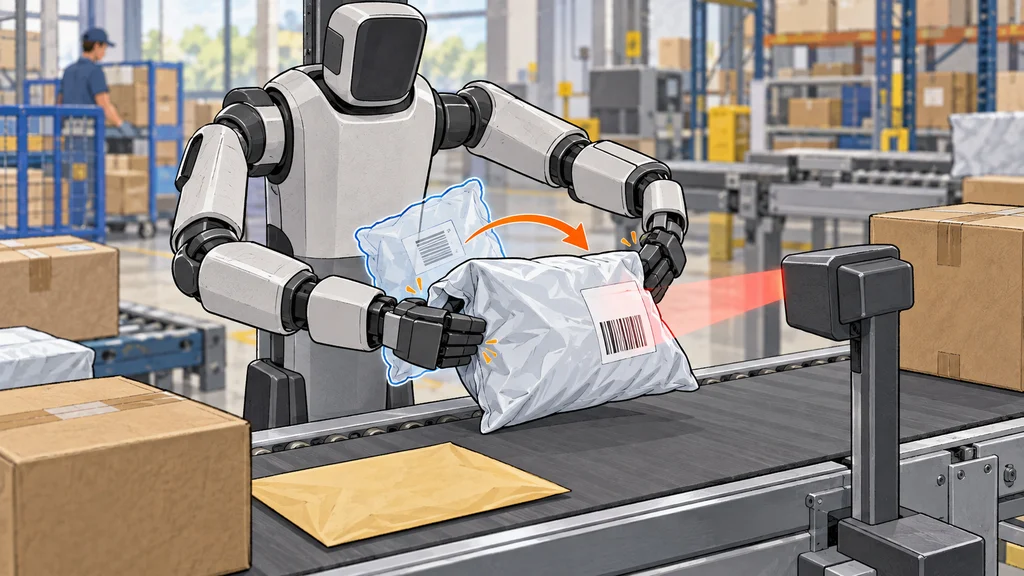
物流ロボット用モデルHelixは、過去の映像や接触時の力を動作に利用し、ポリ袋など変形する荷物も扱うようになった。Figure AIによると、バーコードを読み取りに適した向きへ回す成功率は約95%に達した。
変形する荷物に合わせて、つかみ方と回し方を変える
Figure AIの物流用AIモデルHelixが担う作業の一つは、荷物を回転させ、バーコードを読み取り用スキャナーに向けることだ。扱う対象は硬い箱から、形が変わるポリ袋や平たい封筒にも広がった。
柔らかい袋は折れたりしわが寄ったりするため、箱と同じつかみ方では扱いにくい。Helixは荷物の形に応じ、袋をはじいて裏返したり、平たい封筒をつまんだりして向きを変える。
過去の映像からラベルを見た位置を引き継ぐ
先行する物流用制御モデルには、左右のカメラを使うステレオ視覚と、細部から場面全体まで画像の特徴を取り出す仕組みが導入されていた。一方、制御方策はその時点のカメラ画像を基に動作していた。
新しい視覚記憶モジュールは、直近の映像フレームから得た特徴を組み合わせる。ある瞬間にはラベルが見えなくても、以前に見えた位置を利用して荷物を回す方向を決められる。
機体の位置履歴で短い動作列をつなぐ
Helixは短い動作列を出力し、その後に周囲を観測し直して次の動作を決める。更新された制御方策には、手、胴体、頭部の直近の位置履歴も入力される。
この履歴は動作列を切り替える間も作業の状態を引き継ぐ。Figure AIによると、荷物がずれたり、つかみ損ねたりした際に、動作の途中で修正しやすくなった。
接触時の力を入力し、荷物への動作を調整する
制御方策は、ロボットが荷物や周囲に加える力も入力として受け取る。映像だけでは分かりにくい接触の瞬間を、この力の情報から捉える構成だ。
荷物をつかむ際やベルトコンベヤーに触れた際には、接触に応じて動作を調整する。視覚記憶と機体の位置履歴に力の情報が加わり、荷物を動かす間の入力が増えた。
包装を平らにする動作と、向き合わせの成績
Helixは、しわのある樹脂製包装を軽く押して平らにしてから、バーコードをスキャナーへ向ける動作も示した。Figure AIによると、この動作は人による実演から学んだものだ。
Figure AIが示すバーコードの向き合わせ成功率は、従来の約70%から約95%に上がった。この数字は、荷物を読み取りに適した向きへ回せた割合を示す。