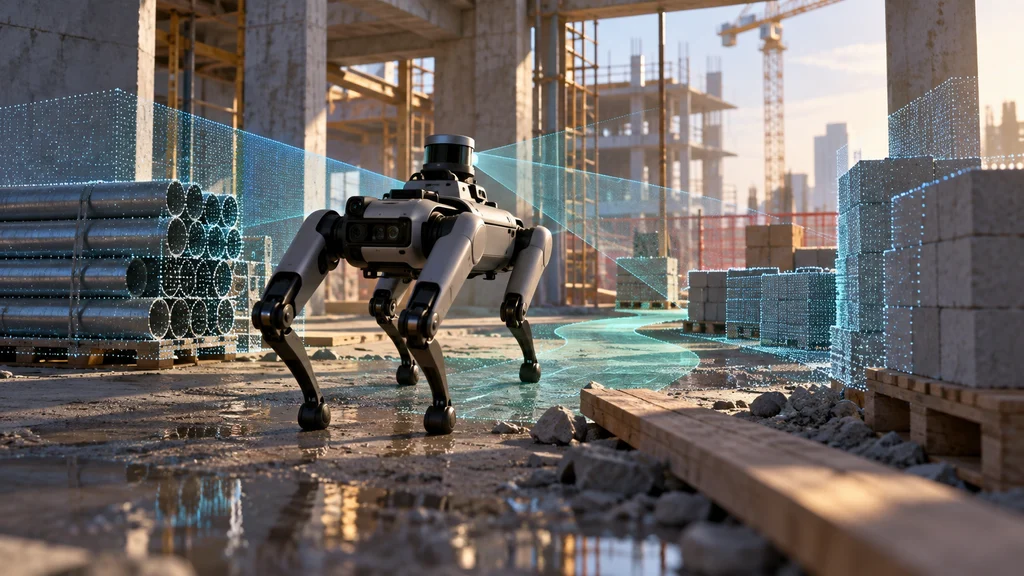
事前地図やGPSに頼らず、変化する建設現場を進む四足歩行ロボットの構成が示された。Boston DynamicsとFieldAIは、Spotの移動性能と物理制約を扱う基盤モデルを統合した。
Spotに建設現場を判断するモデルを統合
Boston DynamicsとFieldAIは、四足歩行ロボットSpotの基盤およびソフトウェアスタックに、ロボット向け基盤モデルのField Foundation Model(FFM)を組み合わせた。Spotは複雑な環境での産業検査と移動を目的とする機体であり、FFMが周囲の状態に応じた判断を担う。
両社によると、この統合でSpotは建設現場の状態を把握し、施工済み状況を追跡して記録できるようになるという。固定された工場とは異なり、地形や配置が変わり続ける現場まで自律動作の対象を広げる構成である。
不確実性と物理制約を移動判断へ反映
FFMは、身体性を持つ知能のために設計された「physics-first」の基盤モデルである。画像などの認識結果だけでなく、不確実性、リスク、現実世界の物理的制約を判断対象に含める。
Spotの移動性能は、その判断結果を実際の経路選択と移動へつなぐ。Boston DynamicsとFieldAIは、リスクを考慮した意思決定との組み合わせにより、従来は自動化が難しかった環境を移動できるとしている。
地図・GPS・クラウドへの依存を外す
FieldAIによると、FFMを搭載したロボットは、事前作成した地図、GPS、固定経路、追加のロボット用インフラを必要としないという。あらかじめ定めた経路を再生するのではなく、変化する非構造化環境をその場で判断して移動する。
判断処理は、クラウド接続を必要としないon-edge、つまりロボット上で完結する。通信先の計算基盤を移動判断の前提から外すことで、クラウドへ接続できない場所も自律動作の対象に含める構成となる。
運用データを複数ロボットの協調へ接続
FFMは、単体のロボットだけでなく、複数ロボットによるマルチエージェント協調と群単位の制御を支える基盤層として設計されている。各機体の判断を共通のモデル層へ接続し、複数の機体を個別の道具ではなく協調する構成として扱う。
各ロボットは異なる環境で運用データを収集する。FieldAIは、このデータを使ってモデルを継続的に改善し、予測困難とされてきた空間へ自律動作の対象を広げるとしている。