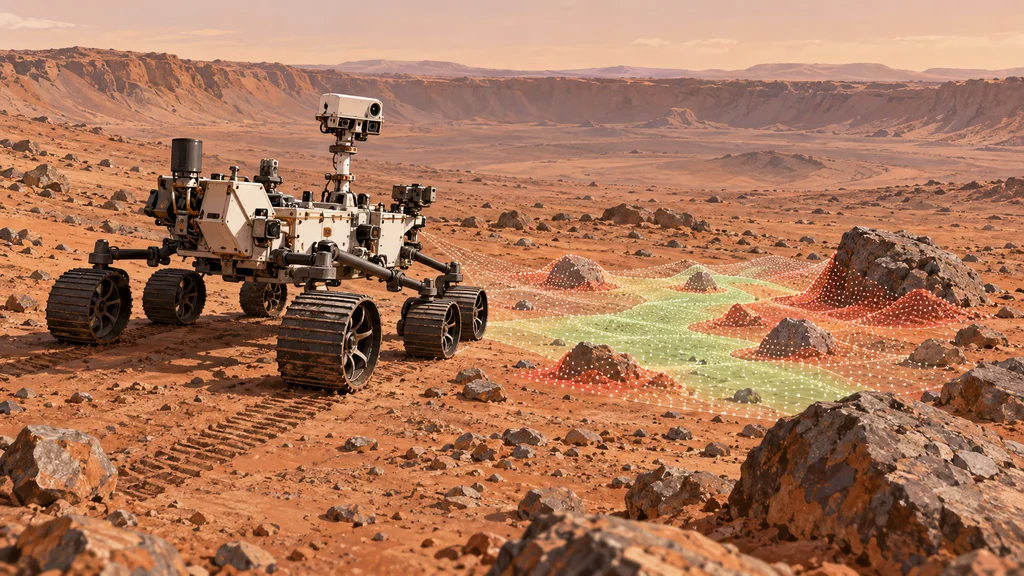
火星探査車パーサヴィアランスの累計走行距離が45.22キロに達し、地球以外の天体表面を走った車両の最高記録を更新した。NASAによると、総走行距離の90%超で自律航法を利用しており、走りながら地形を調べて進路を決める処理が長距離の探査を支えている。
累計45.22キロに達した91.31メートルの走行
NASAの火星探査車パーサヴィアランスは2026年10月11日、累計走行距離45.22キロに達した。火星探査車オポチュニティが保持していた45.16キロを上回り、地球外の天体表面を走った車両の最長記録となった。
記録を更新したのは、ミッションの第2006火星日に行った91.31メートルの走行だった。オポチュニティが約15年かけて走った距離に、約5年半で到達した。
走行中の撮影から危険箇所の地図を作る
長距離の走行を支える自律航法システムAutoNavは、車輪を動かしている間にも周囲の地形を撮影する。その画像から危険箇所の3次元地図を作り、地上の運用担当者が選んだ経由点の間で進路を決める。
地上で経由点を指定し、経由点間の経路を探査車が選ぶ役割分担になっている。NASAによると、地形の撮影から経路決定までを最高速度またはそれに近い速度で進め、1火星日に最大412メートルを走行することができる。
総走行距離の90%超で自律的に地形を評価
NASAによると、パーサヴィアランスは総走行距離の90%超でAutoNavによる地形評価を利用している。オポチュニティと、その双子の探査車スピリットに搭載された初期の火星用AutoNavでは、この割合は約5%だった。
経路を評価する際の測定点も異なる。初代火星探査車ソジャーナが前方の経路評価に使った測定点は20だったのに対し、パーサヴィアランスは1回の観察で60万点を処理する。
走行中の位置照合を加え、クレーター縁の探査を継続
走行制御のソフトウェアにも改良が加わっている。NASAのロボット運用担当者Mark Maimoneによると、最新ソフトウェアは操舵を減らして走行を増やすとともに、走行中に軌道上からの地図と自機位置を照合する。
パーサヴィアランスはクレーター底から河川が形成した三角州、クレーター縁へと進み、岩石と表土の試料を計29個採取している。NASAが承認した初の延長ミッションは2026年10月に始まっており、クレーター縁の探査を2028年末ごろまで続ける予定だ。