Robotics
双腕ロボットのCADデータを物理設定付きのシミュレーションへ
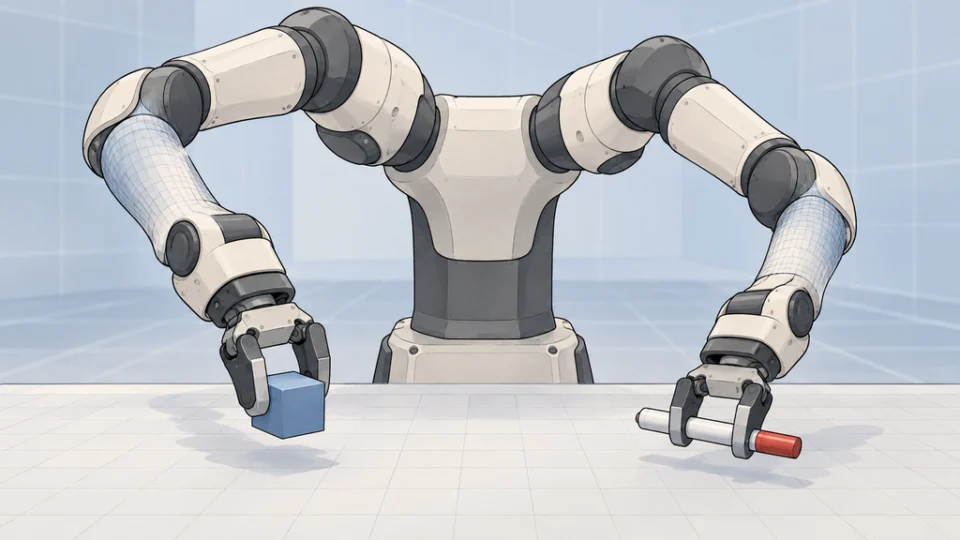
双腕ロボットのCADデータを、形状の変換から物理設定、用途別検証、物体をつかんで置く作業までつなぐ工程が示された。AIエージェントが3Dモデル用…
双腕ロボットのCADデータを、形状の変換から物理設定、用途別検証、物体をつかんで置く作業までつなぐ工程が示された。AIエージェントが3Dモデル用…
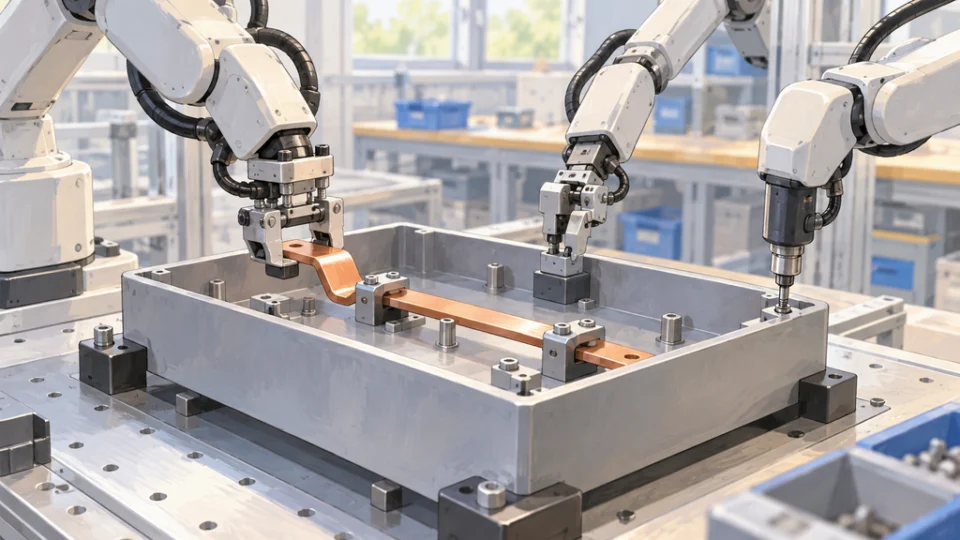
GB300検査用トレイのバスバー組み立てで、認識・計画・制御を分けたロボット処理系が有効に働いた。NVIDIAは、部品の姿勢推定と挿入時の接触制…
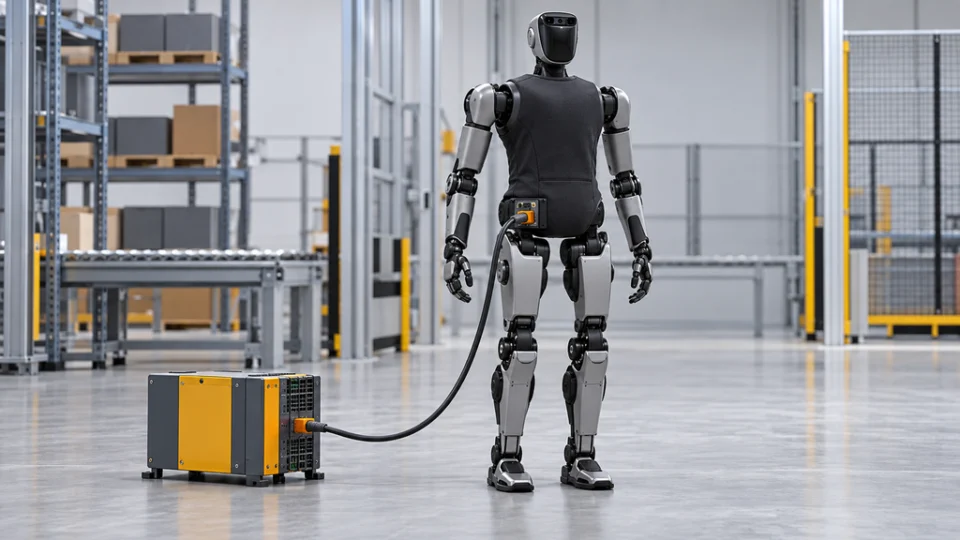
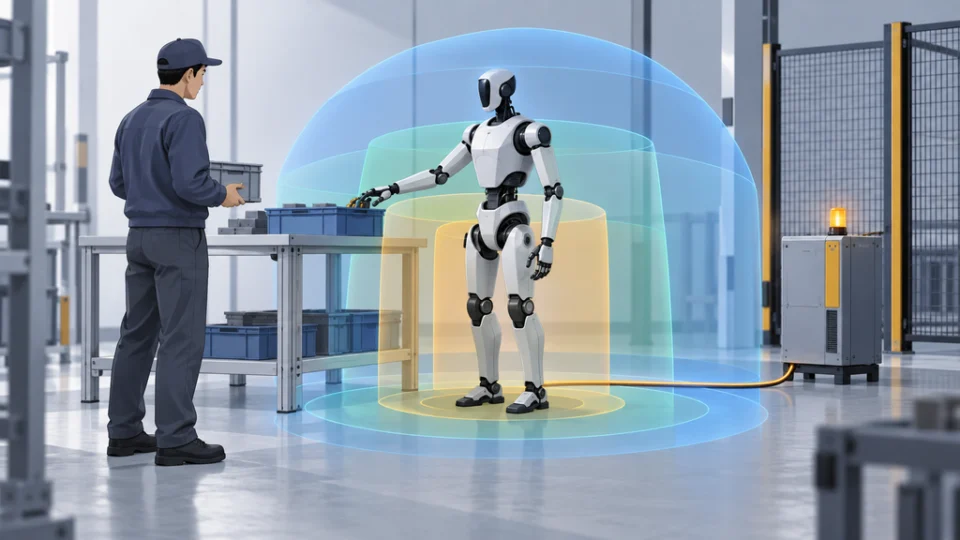
人型ロボットDigit 5向けに、外部の安全システムとの接続機構が共同開発された。機体内で計画されている人検知や安全動作を補い、ロボットの周囲ま…
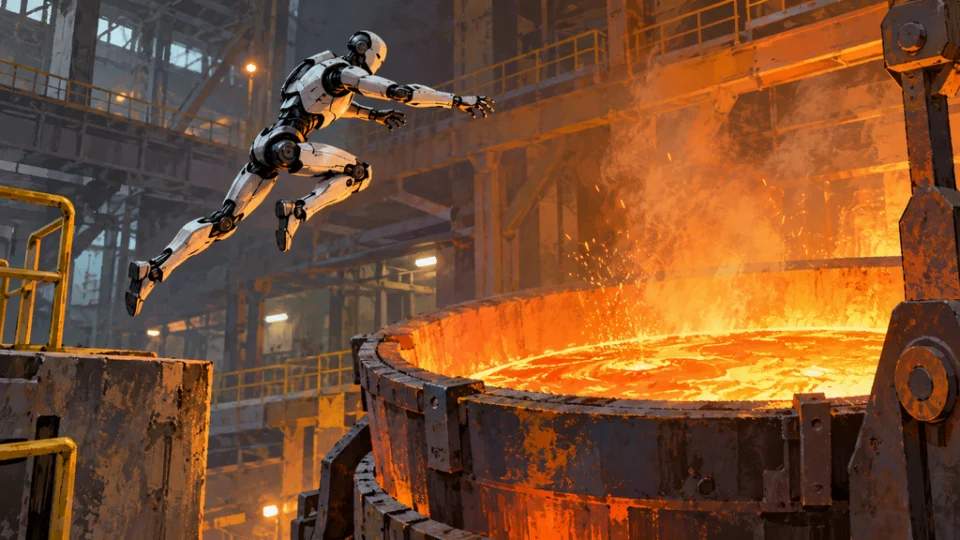
人型ロボットF.02が、シミュレーションで学習したAIモデルを使って溶鋼へ自律的に跳躍した。Figure AIは、フィンランドの製鋼施設でこの動…
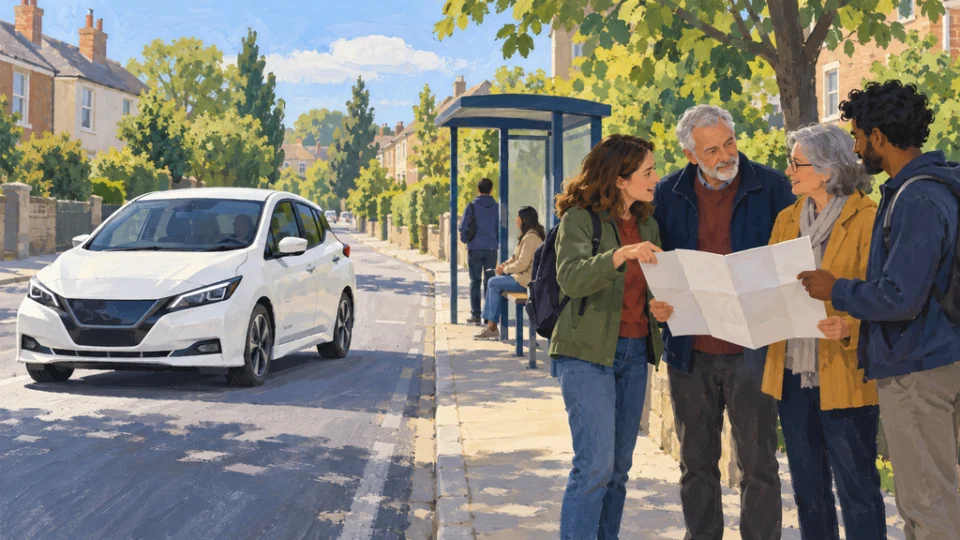
自動運転車の公道試験と住民参加を組み合わせ、地域で使う移動サービスを設計する共同研究「ADventure」が始まった。車両の動作に加え、既存の交…
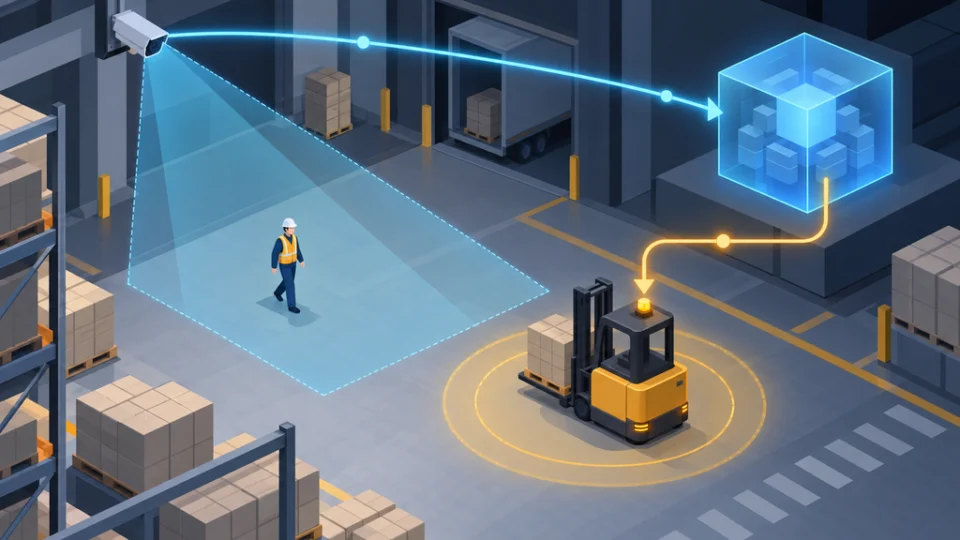
AI駆動の車両やロボットを対象とする安全設計が、機体内のセンサーだけでなく施設側のカメラまで広がった。NVIDIA Halosは、外部映像の認識…
人との近接作業を前提にした人型ロボットDigit 5は、人検知、独立安全制御、動作意図を伝える合図を一つの安全構成に組み込んだ。防護柵への依存を…
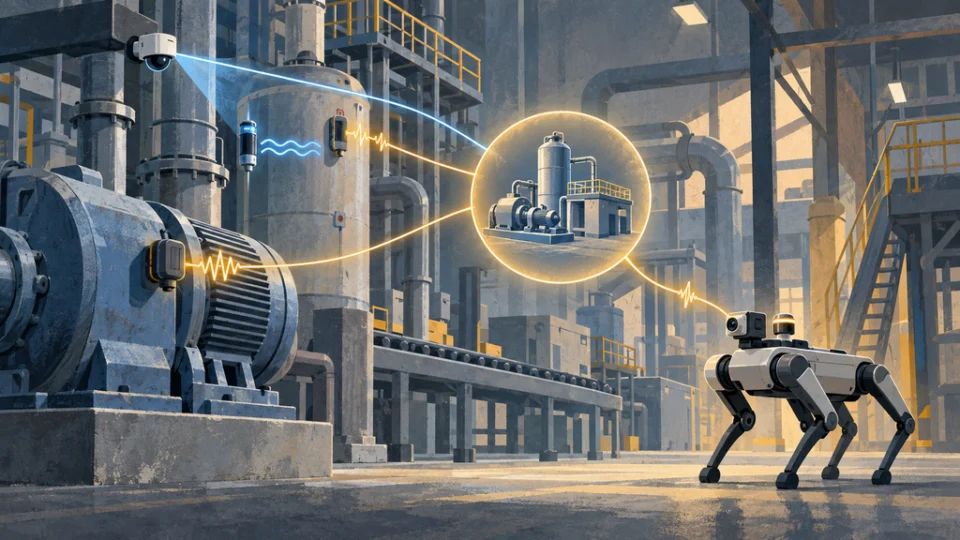
設備センサーや業務システムの情報を、四足歩行ロボットSpotの点検行動へつなげられるようになった。Spot 5.2は、資産を軸にデータを整理する…