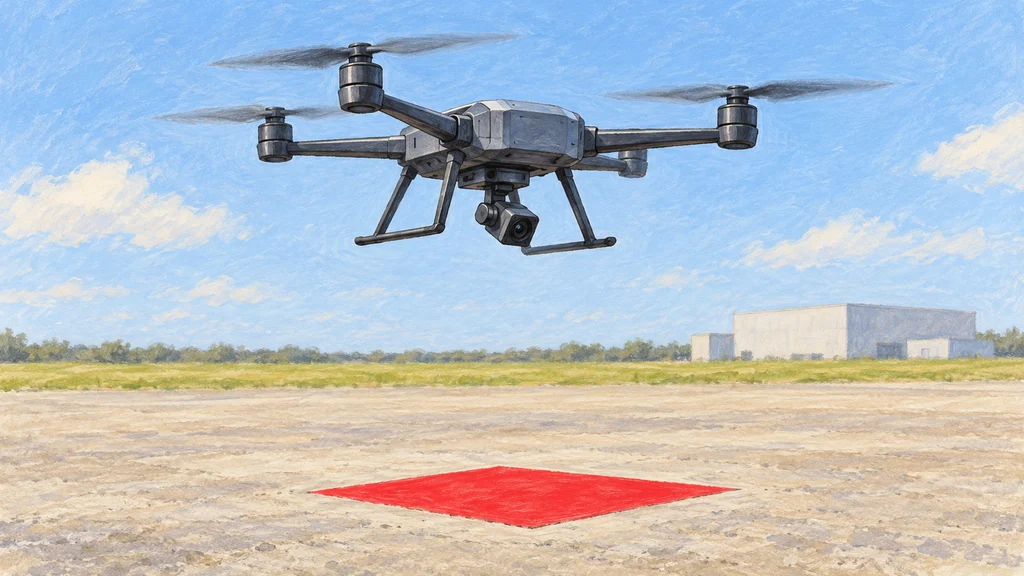
仮想環境で開発した色マーカー探索機能を、産業用ドローン「SOTEN(蒼天)」へ接続した。ACSLとスペースデータの検証では、自動離陸から実機映像による対象検出、ホバリングまでの動作を確認した。
実在の飛行場と探索対象を仮想空間に再現
開発に使ったデジタルツインは、実在する施設や周辺環境を3DCGで再現した仮想環境だ。スペースデータは、茨城県境町の「境町ドローンラボ・ドローンフィールド」をもとに、建物や飛行場に加え、画像認識の対象となる人物モデルや色マーカーを配置した。
飛行指令と画像処理を実機用の操作系につなぐ
スペースデータは、シミュレーション基盤のNVIDIA Isaac Sim上にSOTENを想定した機体モデルを構築し、実機運用で使う操作系へ接続した。地上局ソフトウェアの飛行指令が仮想機体へ反映され、その搭載カメラから映像を取得する。映像の画像処理結果を運用画面へ返すことで、飛行操作と認識結果の確認を同じ仮想環境で行う構成にした。
仮想環境で作った機能をSOTENの実機へ接続
この仮想環境で開発・検証した制御・画像認識機能を、ACSLとスペースデータはSOTENの実機へ接続した。ACSLによると、実機に対する指令送信に加え、カメラ映像の取得と、カメラの向きを調整するジンバルの制御を確認したという。
実機映像で色マーカーを検出しホバリング
実機での動作検証には、シミュレーション環境で開発した色マーカー探索機能を使った。ACSLによると、自動離陸後に実機のカメラ映像を使って対象を検出し、認識後にホバリングするまでの自動制御を確認した。着陸は手動操作を組み合わせ、一連の動作を終えた。