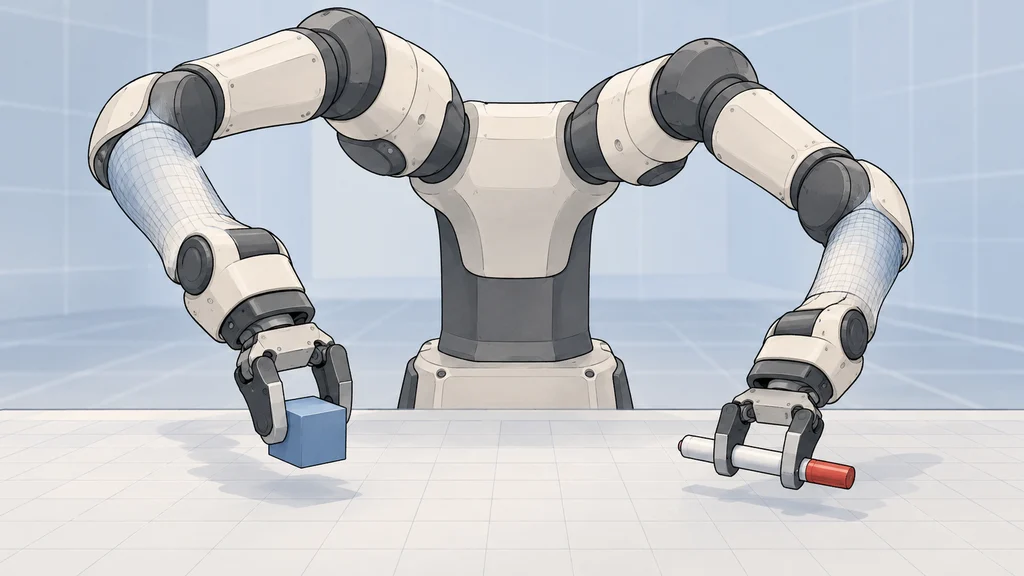
双腕ロボットのCADデータを、形状の変換から物理設定、用途別検証、物体をつかんで置く作業までつなぐ工程が示された。AIエージェントが3Dモデル用のツールを操作し、見た目の調整とシミュレーションに必要な属性の設定を進める。
形状に接触と運動の条件を加える
NVIDIAは、ABB Roboticsの双腕ロボットYuMiを使い、両腕と物体をつかむグリッパーをロボットシミュレーターのIsaac Simで設定する作成例を示した。対象はCADデータの取り込みから、仮想環境で物体をつかんで置く作業までを含む。
そのモデルを保持する3Dデータ形式のOpenUSDは、形状だけでなく、組み立て構造、材料、シミュレーション用の属性も共通の表現に収める。NVIDIAの説明では、衝突形状が欠けると物体がグリッパーを通り抜け、質量や摩擦の設定は把持の安定性に直接影響する。外観を整える工程と、接触や運動を成立させる工程の両方が必要になる。
AIがツールを呼び、CAD形状と外観を整える
作成例では、AIモデルGPT-6 Astraが、3Dデータの変換や設定を行うNVIDIA Omniverseライブラリーを呼び出すPythonコードの作成を支援する。この経路を使って、YuMiとグリッパーのStepデータをOpenUSDへ変換し、シミュレーターへ取り込んだ。
取り込んだモデルの外観は、ABB Roboticsの参照画像と動画に合わせて調整した。CAD形状と取り付け位置を維持しながら、色、金属的な応答、表面の粗さを変えている。これらの材料設定は目視による推定であり、測定した材料特性の再現としては扱っていない。
両腕とグリッパーに物理設定を追加する
外観を整えた段階のモデルには、関節、剛体、衝突形状がまだ設定されていない。作成例では、この状態から両腕とグリッパーに物理設定を追加し、形状を表示するモデルをシミュレーションで動かす工程へ進めた。
関節の設定には、ロボットのデータシートを参照する。可動範囲と速度制限を設定する際にこの情報を使い、見た目から関節の動作条件まで推定することを避ける。
用途別の検査から物体操作へつなぐ
物理属性を追加したモデルは、シミュレーション用モデルの要件体系であるSimReadyで検査する。開発者は用途に合うプロファイルを選び、構造、材料、物理属性をその要件と照合する。検査で見つかった問題は修正し、同じ要件で再検査する。
作成例の最後は、設定した両腕とグリッパーで物体をつかんで置く作業につながる。実演には立方体とSharpieのマーカーを使っている。カメラによる認識は別の工程として扱い、このモデル準備と物体操作の工程には含めていない。