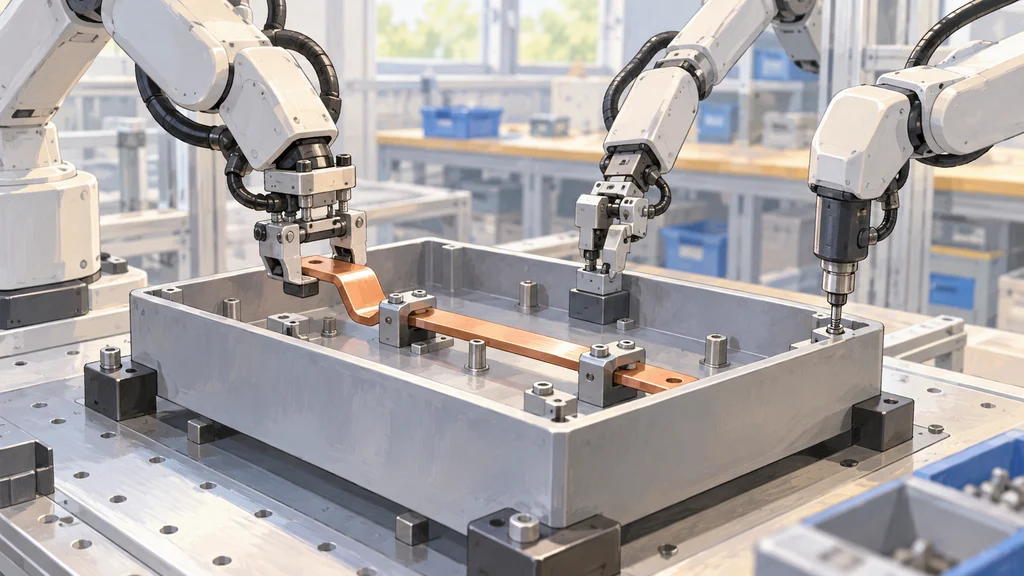
GB300検査用トレイのバスバー組み立てで、認識・計画・制御を分けたロボット処理系が有効に働いた。NVIDIAは、部品の姿勢推定と挿入時の接触制御を組み合わせ、予定していたエンドツーエンド学習への移行を必要とせずに組み立てを実現したとしている。
挿入から16本のねじ締めまでを工程に分ける
GB300検査用トレイは、出荷・配備前の計算モジュールの機能と性能を確かめるための装置だ。NVIDIAのロボティクス研究部門Seattle Robotics Labは、ロボット開発基盤Isaacのエンジニアリング部門と協力し、このトレイを組み立てるロボットを開発した。
対象工程の一つは、大電流を流す金属棒であるバスバーの取り付けだ。補助治具をトレイへ入れ、クランプ付きのバスバーを挿入して16本のねじを締めた後、クランプと補助治具を順に取り外す。NVIDIAは、この5段階を認識・計画・制御に分けた従来型の処理系で進めたところ有効に働き、想定していたエンドツーエンド学習への切り替えは必要なかったとしている。
置き場所を固定しない部品を扱う
組み立ての開始時、補助治具とクランプ付きバスバーは、ロボット横の平面上に位置を拘束せずに置かれた。部品を決まった位置へ固定した状態から動かす条件ではなく、置かれた部品を認識して取り付ける条件で工程を組み立てている。
製造側が求めたバスバー組み立ての要件は、成功率99.5%と所要時間124秒以下だった。さらに、トレイへの意図しない衝突は認められず、位置が固定されていない部品を扱う処理にも、作業速度と接触の慎重さが求められた。これらの数値は達成済みの測定値ではなく、製造側の要求水準である。
複数視点の姿勢推定から信頼度の高い候補を選ぶ
初期の認識処理には、物体の位置と向きを推定するモデルFoundationPoseを使った。このモデルは、物体の形状を表すメッシュ、RGB画像、深度画像を入力として、物体の6次元姿勢を推定する。
NVIDIAによると、物体が十分に見えない場合には、推定角度が90度または180度ずれることがあった。認識処理を複数視点の入力に対応させ、各視点から得た推定のうち信頼度が高いものを選ぶようにしたことで、この誤りを軽減した。
移動軌道と接触制御を分けて挿入を進める
計画処理は、自由空間を移動する際に高速な経由点計画を使う。取り付け時には、リサージュ曲線などの単純な軌道に基づく操作を使い、初期にずれている部品を整える。
部品を挿入する際の接触は、インピーダンス制御が受け持つ。NVIDIAは、自動的な減衰設計と慣性補償を組み込み、挿入に必要な力を加えながら穏やかで安定した接触を保つようにした。作業時間を短縮するため、組み立て作業は3本のロボットアームに分担させている。