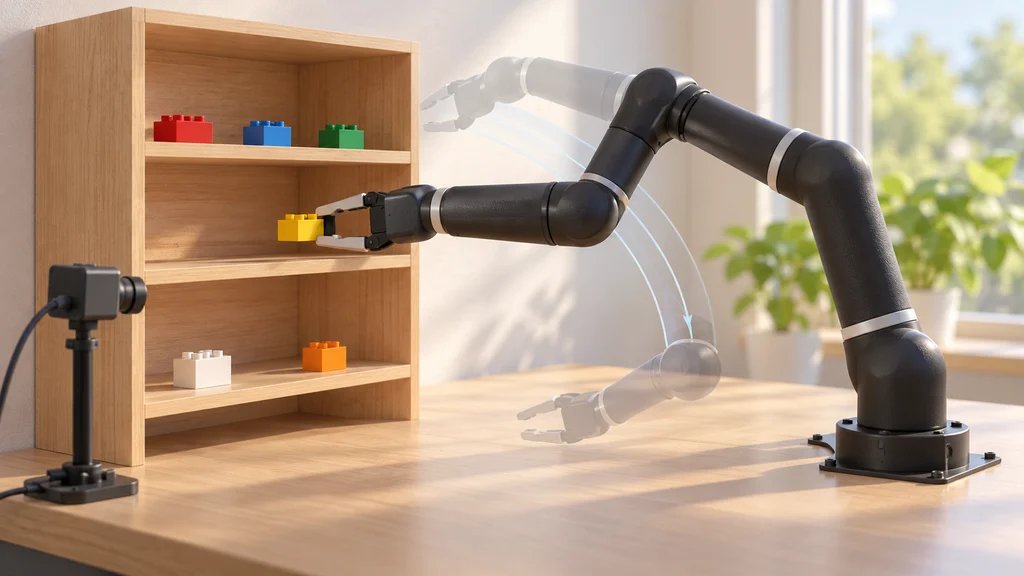
ロボットの動作生成手法XFlowMPは、開始・終了姿勢を条件に、学習した動きから作業に対応する軌道を生成する。固定した棚を使う実機実演で、異なる位置の組み合わせに応じた動作生成を示した。
経路・速度・加速度の学習に作業条件を加える
ロボット工学の研究者Khang Nguyenと共同著者Minh Nhat Vuが開発したXFlowMPは、静的環境で開始構成と終了構成、つまり動作の両端の姿勢を指定して使う。先行手法FlowMPが経路と速度・加速度を学ぶ仕組みに条件付けを加え、作業ごとに異なる動きを生成する。
ノイズを条件に対応する軌道へ変換する
生成には、ノイズの分布を軌道の分布へ変換する数学的手法、シュレーディンガー橋を使う。学習したスコア関数を組み合わせることで、開始・終了構成の条件に沿って軌道候補を生成する。
棚の位置と動作を対応付けて実機で生成する
実機実演では、固定した棚に複数の開始位置と到達位置を設け、その間の動作を両端の構成と対応付けて学習させた。Kinova製ロボットアームでLEGOブロックを扱い、カメラが取得したブロックの位置情報を生成条件に用いた。
条件ごとの軌道生成を固定環境で示す
Nguyenは、モデルが作業の条件を区別し、対応する軌道を生成できたことを実験成果として挙げている。この生成は動作開始時の知覚情報を使う方式であり、新しい環境に適用する場合には追加の微調整が必要となる。