Robotics
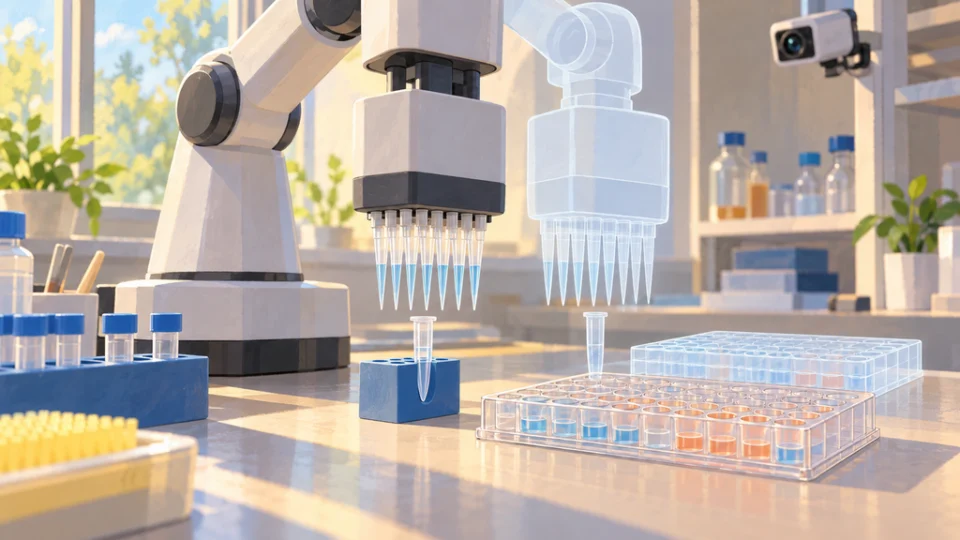
実験ロボットのAI制御、容器形状と液量を照合して実行
実験ロボットへ命令を送る前に、容器の形状や残液量と操作を照合する。実験自動化基盤VERIDは、物理的に成立しない操作を止め、実行中の映像と履歴を…
TOPIC
実験ロボットへ命令を送る前に、容器の形状や残液量と操作を照合する。実験自動化基盤VERIDは、物理的に成立しない操作を止め、実行中の映像と履歴を…
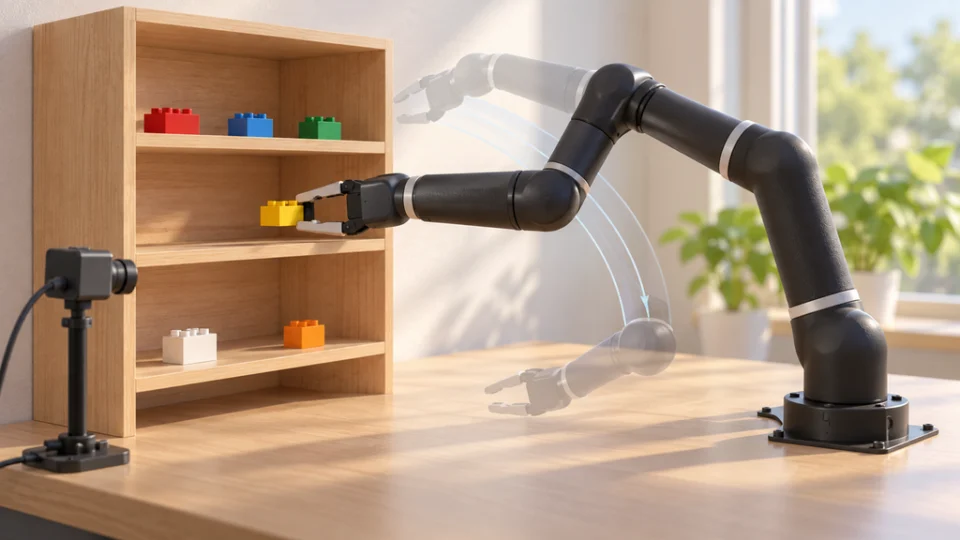
ロボットの動作生成手法XFlowMPは、開始・終了姿勢を条件に、学習した動きから作業に対応する軌道を生成する。固定した棚を使う実機実演で、異なる…
既存ロボットが実行できる身体作業は、米国の身体作業全体の74%に達する一方、多くは限定された環境での実行にとどまる。Anthropicの推計では…
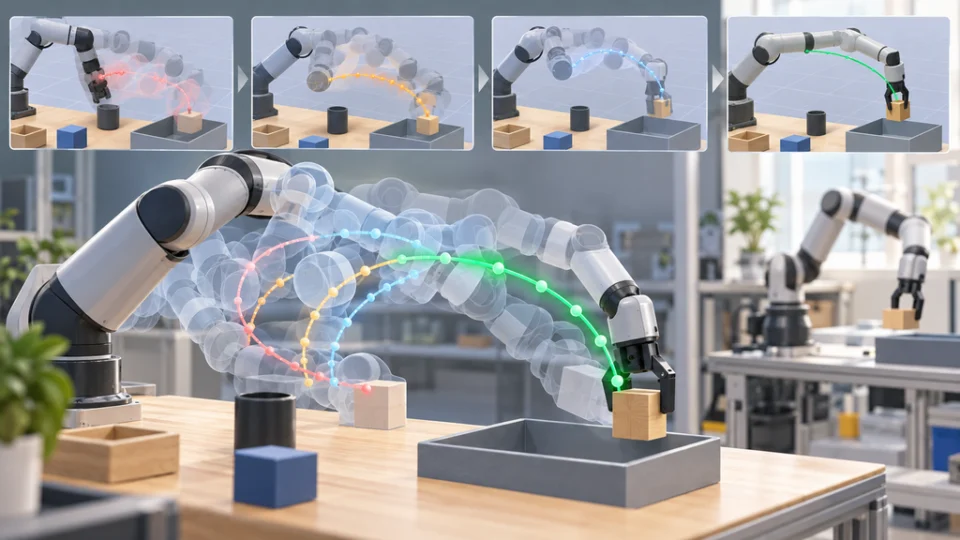
ロボットの動作軌道を生成してから仮想環境で試し、結果映像の評価を次の修正へ戻す手法SAILが、軌道探索の成功率を改善した。6つの操作作業のシミュ…
トヨタの実証都市Woven Cityで、住民を中心とする技術試験が約30件に拡大した。居住環境では家庭用ロボットの作業試験が1000件を超え、参…
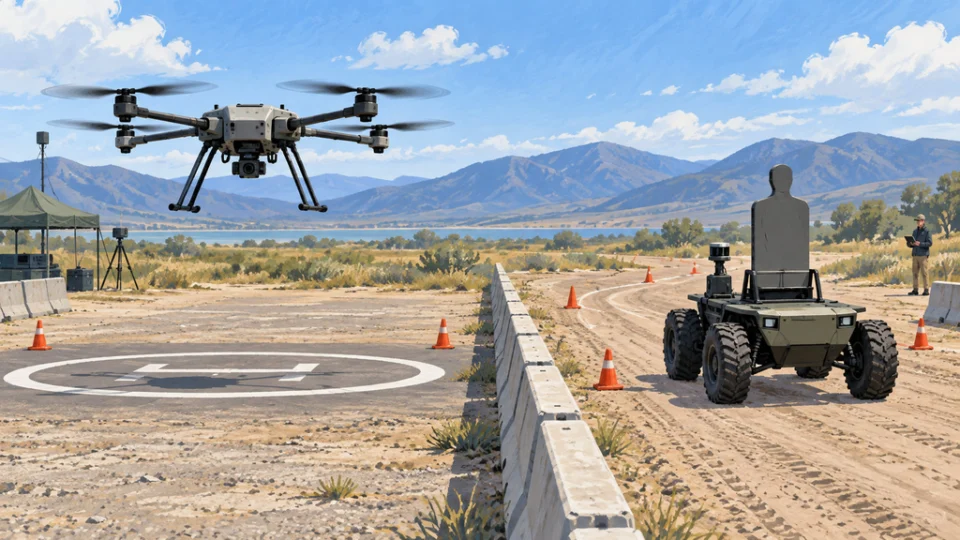
無人航空機基盤と自律ロボット訓練サービスの2件に、総額340万ドル超の米軍契約が決まった。2件は、企業の提案を審査・蓄積し、政府内で検索できる米…
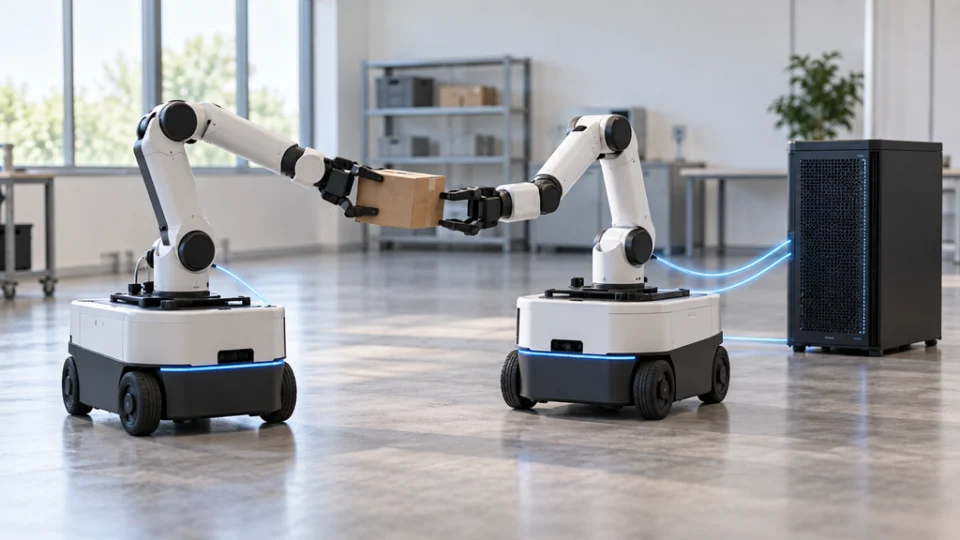
ロボットのAI推論を機体内のGPUから機外へ移すと、物体受け渡しの成功率が向上した。Microsoftは、移動と物体操作を伴う作業で推論の実行場…
ロボット開発基盤ROSで、企業向けLinuxのRed Hat Enterprise Linux(RHEL)が最上位のTier 1対応プラットフォ…