Robotics
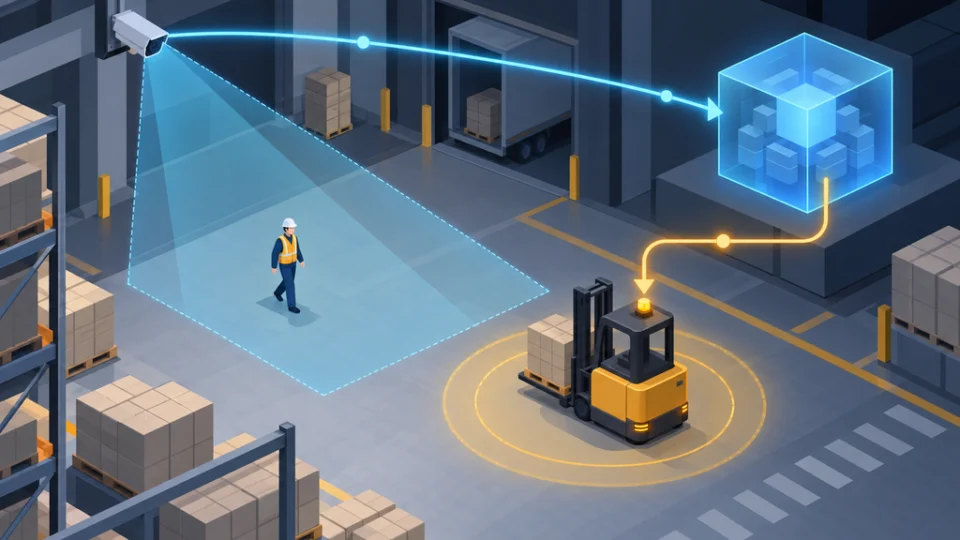
施設カメラの映像でロボットの安全を判断、NVIDIAが模擬制御まで接続
AI駆動の車両やロボットを対象とする安全設計が、機体内のセンサーだけでなく施設側のカメラまで広がった。NVIDIA Halosは、外部映像の認識…
TOPIC
AI駆動の車両やロボットを対象とする安全設計が、機体内のセンサーだけでなく施設側のカメラまで広がった。NVIDIA Halosは、外部映像の認識…
外傷手術ロボットを基礎能力から人との協働、自律処置まで段階的に試す総額350万ドルの競技をDARPAが開始する。大規模戦闘や多数傷病者事案で不足…
無人軍用車両8台を同時に遠隔操作し、航空ドローンと組み合わせる試験がノルウェーで行われた。車両とドローンを指揮所から動かし、脅威への対処と車列の…
自然言語で示された任務意図を計画と共有地図へ変換し、空中・地上の複数ロボットを協調させる自律化技術が統合された。米陸軍の研究では、偵察情報を受け…
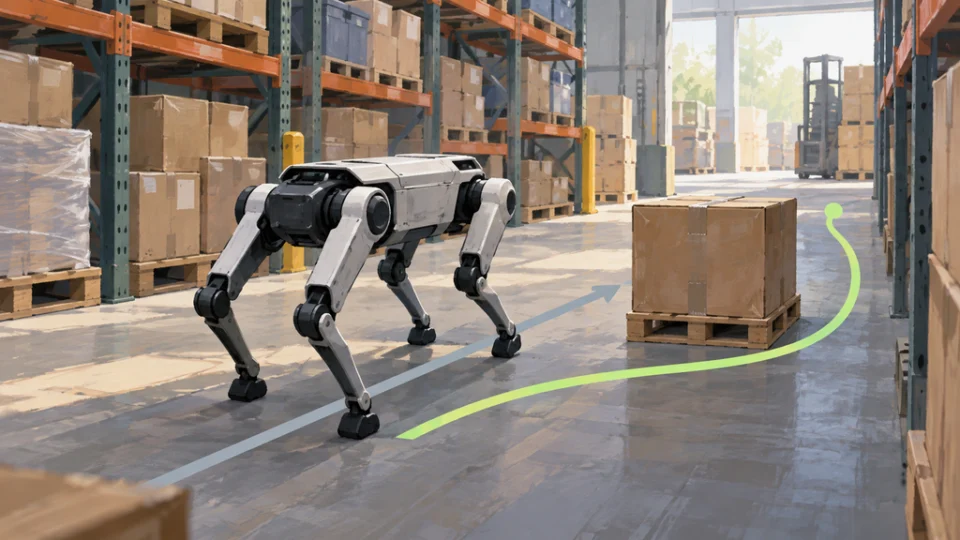
屋内移動ロボットの走行制約を、言葉による指示と画像・深度情報から特定する小型AI基盤モデル「PLaMo-SemGround」の共同開発が始まった…
ロボット航法を別の機体や環境に移すため、既存の方策に行動の補正を学習させるCOMPASSの開発手順が示された。AIエージェントがシーン準備から評…
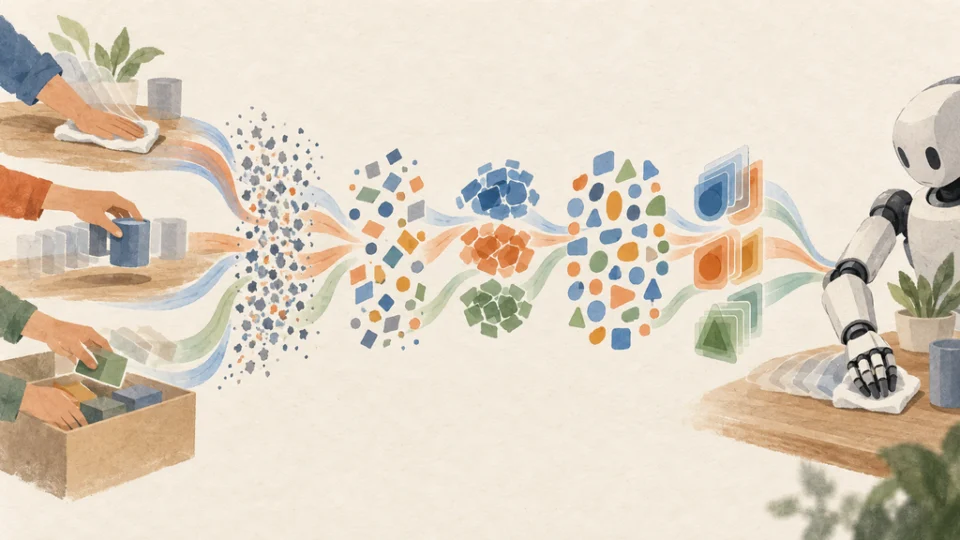
家庭や職場の実作業を撮影した動画が、品質検査、重複除去、再均衡化、説明付与を経てロボット学習用データへ変換されている。基盤は毎秒30分相当のアッ…
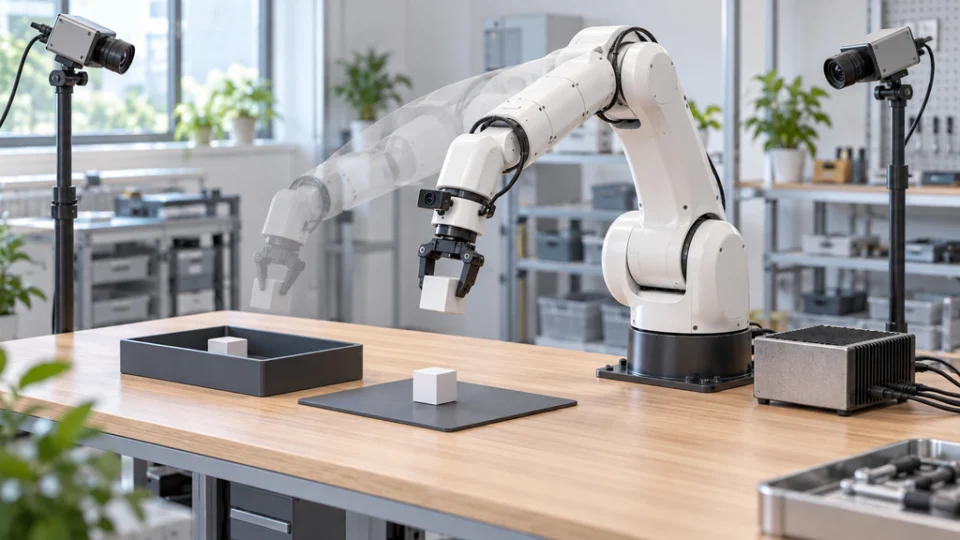
ロボット制御用に追加学習した40億パラメータのAIモデルが、Jetson AGX Thor上で約2.13秒分の動作指令を約1.53秒で生成した。…