自然言語で示された任務意図を計画と共有地図へ変換し、空中・地上の複数ロボットを協調させる自律化技術が統合された。米陸軍の研究では、偵察情報を受けた地上車両の経路変更までを一つの連携系に組み込む。
空中・地上の複数ロボットを同じ連携系へ統合
米陸軍DEVCOM Army Research Laboratory(ARL)は、複数のロボットシステムを横断するリアルタイムの自律通信とチーム行動を2026年8月27日に紹介した。個々の機体に閉じた機能ではなく、異なる研究要素を一つのマルチシステム構成へ統合した点を成果としている。
空中・地上ロボットの連携を担うAgentic Air-Ground Teamingは、自然言語を扱う各機体が少ない人間入力で通信し、作業をリアルタイムに実行・調整することを目指す。人間がすべての動作を逐次指定するのではなく、指示された意図を複数の機体による協調へ接続する構成である。
オペレーターの意図を任務計画と共有地図へ変換
自律マルチエージェント向け指示手法のTactical Tasking for Autonomous Multi-Agent Executionは、オペレーターの意図を空中・地上チームの任務計画へ変換する。自律チームは、その計画に沿って任務を実行する。
各プラットフォームは命令を解釈し、認識した情報をリアルタイムのセマンティックマップで共有する。セマンティックマップは、位置だけでなく認識した対象の意味も関連付ける地図であり、人間の指示とロボット側の認識を同じ任務情報へつなぐ。
自由形式の指示を単体ロボットとチームへ適用
兵士と自律システムの指示系を担うLayered Perception and Responsive Command for Soldier-Autonomous Teamingは、複雑で自由形式の指示を扱う適応型AI枠組みである。同じ指示基盤を単体ロボットにも、複数の自律システムで構成するチームにも適用できる。
指示を受けたロボットは、未知領域の地図を作成し、戦闘被害を評価する。この基盤は通信が利用できない環境での動作にも対応し、常時接続を前提としない任務範囲を組み込んでいる。
UAVの偵察結果でUGVが経路を変更
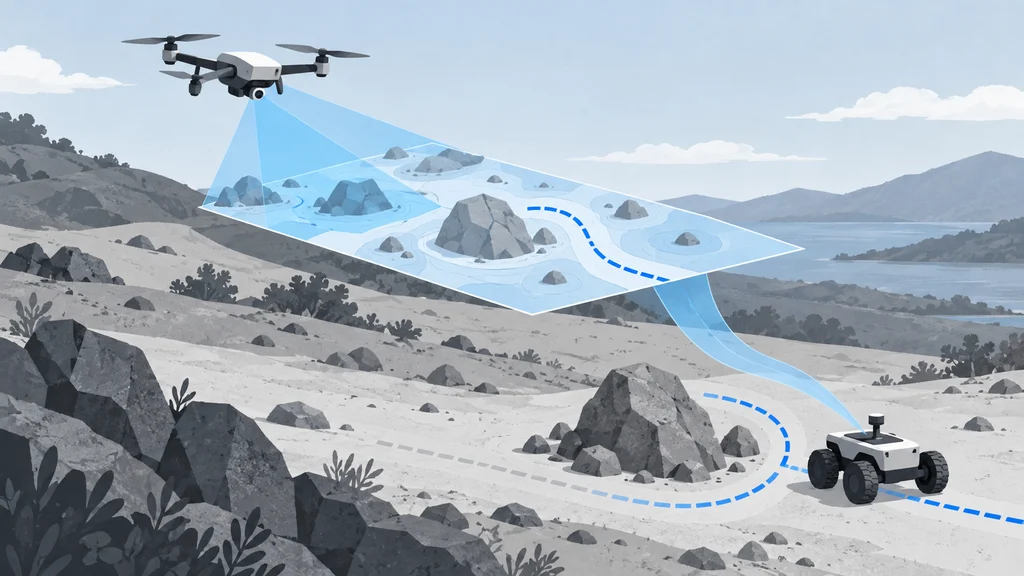
空中・地上の連携では、無人航空機(UAV)が地上車両の進行方向を先に偵察して脅威を探す。偵察で得た情報は、無人地上車両(UGV)の安全な航行を支援する入力になる。
UGVは、その脅威情報に応じて経路を変更する。自然言語の任務指示、共有された環境認識、地上車両の移動判断を接続することで、空中機の観測結果が地上機の具体的な行動へ引き渡される。