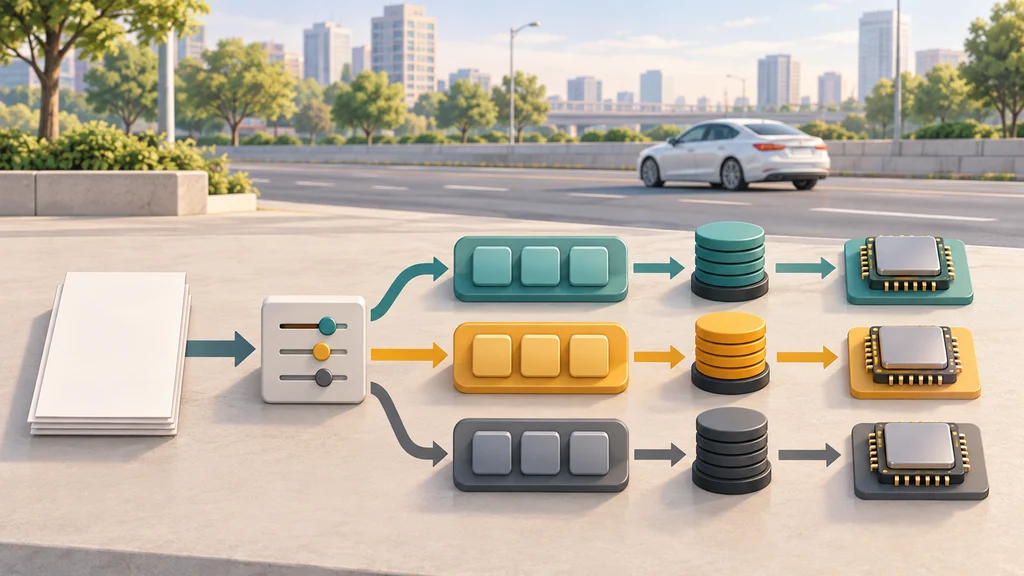
ROS 2の処理にLinuxの優先度や実行コアを直接設定できる実行制御器CallbackIsolatedExecutor(CIE)は、処理グループに専用スレッドを割り当てる。ティアフォーは、その固定対応を使う導入手順と、ロボットタクシーでの応答時間改善を公開した。
処理グループとスレッドの対応を固定する
ROS 2では、メッセージの受信などに応じて動く処理をCallbackと呼ぶ。実行制御器のExecutorが実行可能なCallbackをOSスレッドへ割り当て、そのスレッドをいつ、どのCPUコアで動かすかをOSスケジューラーが決める。
標準のSingleThreadedExecutorは一つのスレッドで複数のCallbackを動かし、MultiThreadedExecutorはCallbackとスレッドの対応を固定しない。このため、スレッドに与えた優先度などを、特定のCallbackだけの設定として使うことができない。
CIEは、Callbackをまとめる単位であるCallbackGroupに専用のOSスレッドを割り当て、その対応を維持する。専用スレッドへの設定がグループ内の処理に適用されるため、ティアフォーは、個別に厳密な実行制御を行いたいCallbackを専用グループへ分けることを推奨している。
検出した処理グループをYAMLの設定先にする
固定したスレッドへ設定を渡す準備には、テンプレート生成用のprerun nodeを使う。対象アプリケーションとともに起動すると、検出したCallbackGroupを列挙したYAML設定テンプレートが自動生成される。
利用者は、各グループに対応する項目へスケジューリング方式と属性を記入する。SCHED_OTHERではnice値、SCHED_FIFOでは優先度、SCHED_DEADLINEでは実行時間枠・期限・周期に当たるruntime・deadline・periodを指定でき、CPU affinityで実行先のコアも設定できる。
設定適用用のThread Configurator Nodeは、このYAMLを読み込んでCIEの各スレッドへ属性を反映する。設定値はシステムコールを通じてLinuxへ渡され、専用スレッド上の処理の実行制御に使われる。
ノードの処理コードと設定変更の権限を分ける
CIEはROS 2の基盤ライブラリであるrclやrclcppを変更せずに導入できる独立パッケージで、aptからインストールできる。Composable Nodeと呼ぶ構成では、Launchファイルで指定するノード実行用のcomponent containerをCIE用へ変更すれば、ノードのコードを変えずにExecutorを置き換えられる。
実行時には、Thread Configuratorが別プロセスのスレッド設定を変更するため、CAP_SYS_NICEという権限を必要とする。この権限の付与先は設定を適用するプロセスであり、アプリケーション本体への付与は不要である。
Autowareへの採用とロボットタクシーの応答時間
ティアフォーによると、CIEは自動運転ソフトウェアAutowareの主要ノードのほぼすべてに採用されている。処理グループとスレッドを固定する実行構成が、自動運転システムの主要な処理へ組み込まれている。
ティアフォーのロボットタクシーでは、CIEとスケジューリング属性の設定を組み合わせることで、Worst-Case Response Time、すなわち最悪応答時間が計測ベースで約3~5倍改善したという。この数値は、Executorの変更と実行設定を合わせた成果として示されている。