Robotics
ROS 2の処理ごとにLinuxの優先度と実行コアを設定
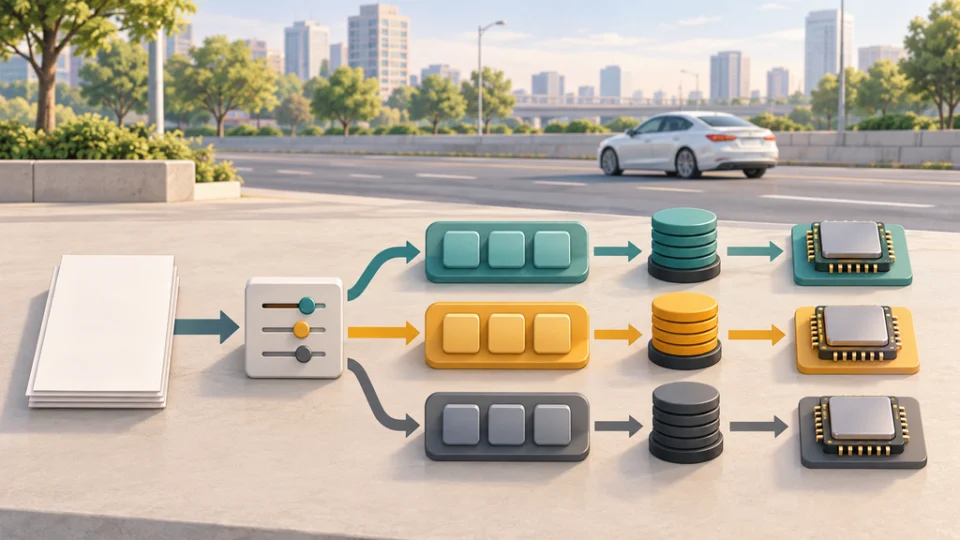
ROS 2の処理にLinuxの優先度や実行コアを直接設定できる実行制御器CallbackIsolatedExecutor(CIE)は、処理グルー…
TOPIC
ROS 2の処理にLinuxの優先度や実行コアを直接設定できる実行制御器CallbackIsolatedExecutor(CIE)は、処理グルー…
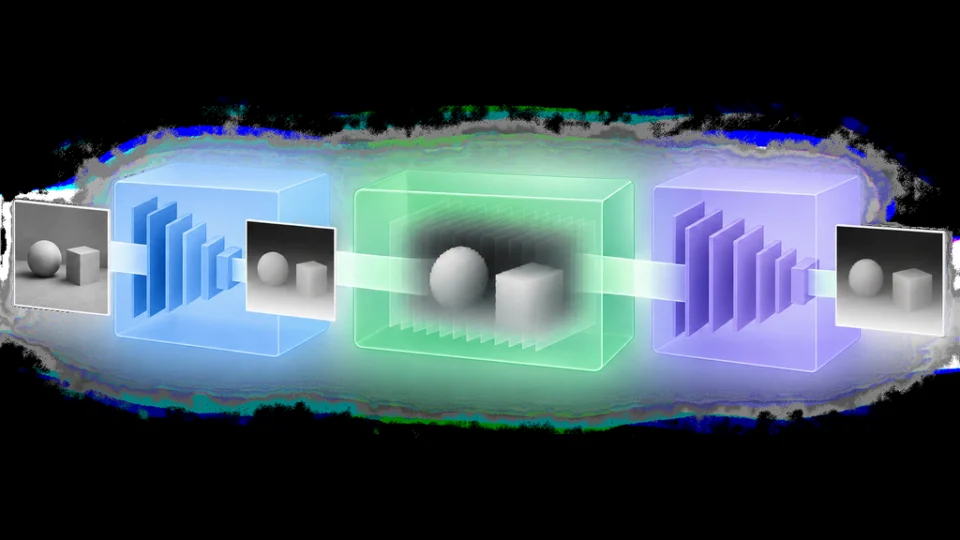
GPUで画像を処理するROS 2ノードが、標準メッセージを保ちながらGPU上のデータを次のノードへ渡せるようになった。NVIDIAが提供したCU…
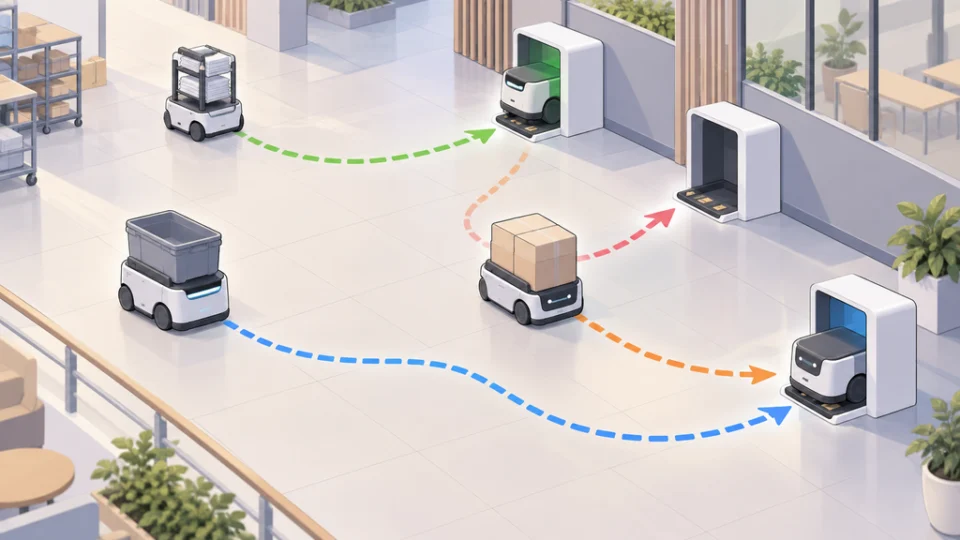
複数ロボットの運用を調整するソフトウェアOpen-RMFのROS 2 Jazzy版では、ロボットの充電先を運用中に変更できる。充電器を共用する割…