複数ロボットの運用を調整するソフトウェアOpen-RMFのROS 2 Jazzy版では、ロボットの充電先を運用中に変更できる。充電器を共用する割り当てに加え、フリートへの参加制御やシミュレーション基盤も更新された。
充電器の割り当てを稼働中に入れ替える
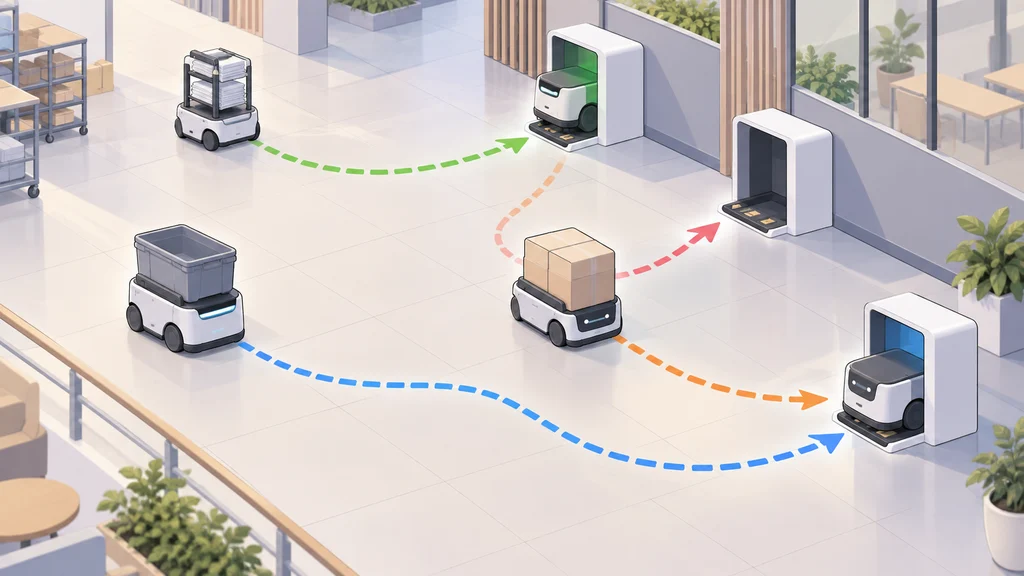
Open Roboticsが提供するOpen-RMFのROS 2 Jazzy Jalisco版では、ロボットの充電器割り当てを運用中に変更できる。ロボットの台数が充電器より多い場合は、割り当てを順番に入れ替えることで、複数台が充電器を共用できる。
充電器のほうが多い場合は、タスクを終えたロボットに最も近い利用可能な充電器を割り当てられる。いずれも、ロボットと充電器の台数関係に応じて充電先を選ぶ機能である。
フリートへの参加とタスク割り当てを制御する
充電先の管理に加え、ROS 2 Jazzy版では、特定のフリートに対するロボットの参加と離脱を選択的に制御できる。その各段階でロボットへのタスク割り当ても管理するため、参加状態と任務の割り当てを連動させられる。
複数ロボットが狭い空間を共有する際の通行制御にも改善が加わった。Open Roboticsは、mutex groupsの利用などによって、行き詰まりに当たるデッドロックを減らすとしている。
Gazebo Harmonicの機能でシミュレーションを高速化する
ROS 2 Jazzy版のシミュレーションは、Gazebo Harmonicだけをサポートする。その構成では、シミュレーターのEntity Component System(ECS)機能を利用して処理性能を高めている。
Open Roboticsによると、この構成で複雑なシナリオを動かした際、シミュレーションが実時間に対してどれだけ進むかを示す実時間係数は最大70%向上した。性能値は複雑なシナリオでの結果として示されている。
Web管理画面のソースを初公開
管理画面のOpen-RMF web 0.1.0では、Webフロントエンドとバックエンドのソースが初めて公開された。この画面からは、ROS 2 Jazzy版で追加された機能にもアクセスできる。
Open-RMFのバイナリーパッケージとソースパッケージはROS 2 Jazzy Jalisco向けに提供されている。このリリースの主なサポート対象は、Ubuntu 24.04のamd64およびarm64環境である。