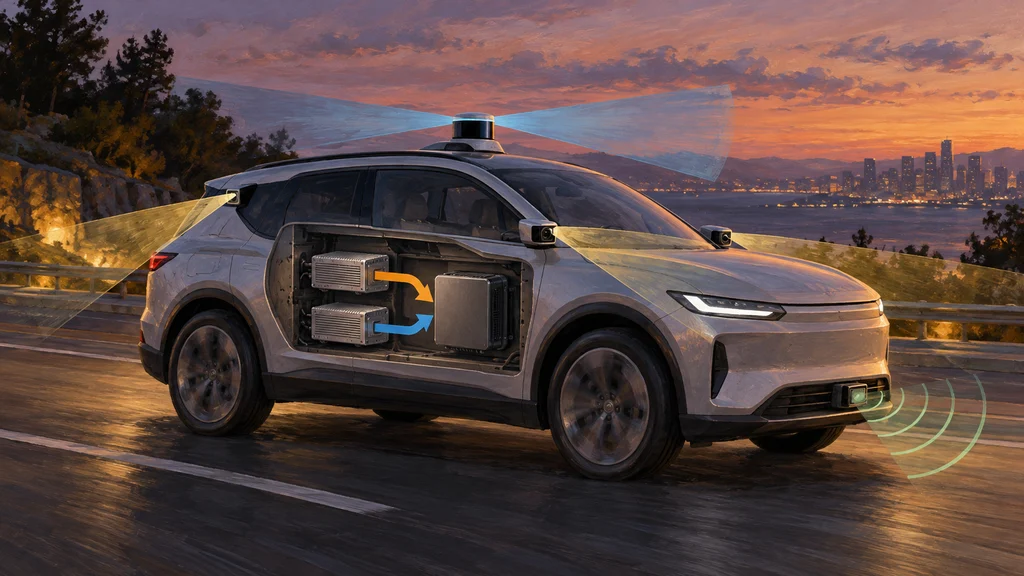
自動運転のセンサー処理を、専用5nm ASICによる情報抽出と融合モデルの推論でつなぐ。Waymoが公開した車載計算基盤は、こうした専用処理にCPUやGPUを組み合わせ、車内で完結する運転判断を支える。
生データから情報を取り出し、融合モデルへ渡す
自動運転技術を開発するWaymoは、自動運転システム「Waymo Driver」の車載計算基盤に、特定用途向けの専用半導体である5nm ASICを組み込んでいる。専用アクセラレーターは、ライダー、レーダー、カメラから届く生データを処理し、必要な情報を抽出する。
この前段処理には、低照度での知覚を改善する時間方向のノイズ除去も含まれる。抽出されたデータは専用推論エンジンへ渡され、複数のセンサー情報を統合する機械学習モデルの入力になる。
前段処理とモデル演算に合計1,000 TOPS超
Waymoによると、これらのASIC群は、前段処理と機械学習モデルに向けて合計1,000 TOPSを超える演算性能を提供する。これは毎秒1,000兆回を超える演算に相当する指標であり、単一チップの性能ではなくASIC群の合計値である。
最新システムは、13台の高解像度カメラからのデータを同時にリアルタイム処理するという。カメラ入力を扱う能力に加え、前段のノイズ除去が暗い環境での知覚を支える構成になっている。
専用演算と実行制御を組み合わせ、車内で判断する
センサー処理を含む機械学習の演算には、入力の移動や処理の実行制御も伴う。車載計算基盤は、機械学習向け技術にCPU、GPU、アクセラレーターを組み合わせ、実行制御、データ移動、ログ記録なども担う異種混在構成を採る。
Waymoによると、運転判断はすべて車載基盤で完結し、ミリ秒単位で処理される。演算能力は8年間で20倍に拡大しており、動的な処理負荷の最適化によって、画像入力から車両の作動までの遅延も低減したとしている。
液冷と二系統の計算構成で車載動作を支える
車内で処理を続ける計算基盤は、車両の液冷システムへ直接接続されている。Waymoは、この構成によって寒冷環境や高温環境でも性能を維持するとしている。
故障への備えとして、計算基盤は独立した二つの系統を持つ。通常は両系統が並列に処理を行い、一方に故障が起きると他方が引き継ぐ設計になっている。