Robotics
実作業動画を5段階でロボット学習データへ変換、毎秒30分相当を処理
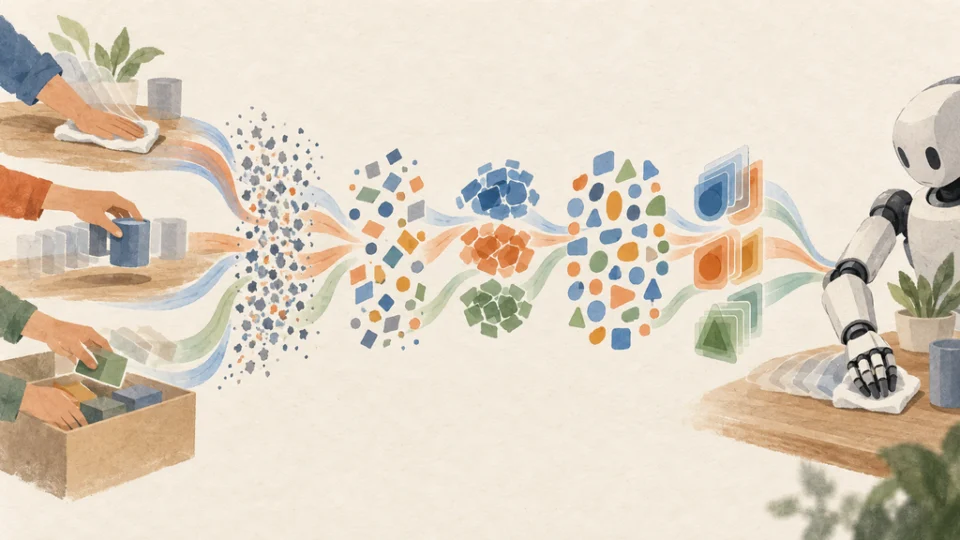
家庭や職場の実作業を撮影した動画が、品質検査、重複除去、再均衡化、説明付与を経てロボット学習用データへ変換されている。基盤は毎秒30分相当のアッ…
家庭や職場の実作業を撮影した動画が、品質検査、重複除去、再均衡化、説明付与を経てロボット学習用データへ変換されている。基盤は毎秒30分相当のアッ…
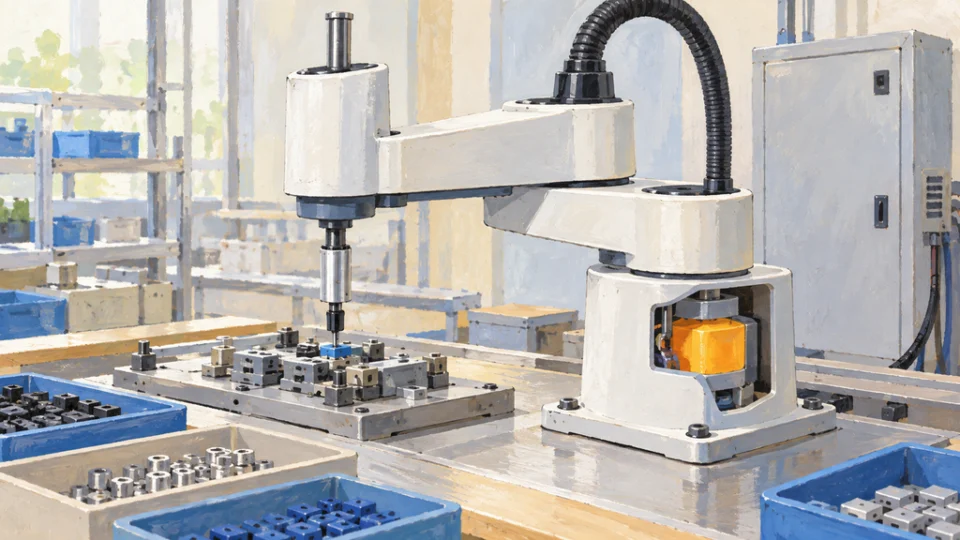
水平多関節ロボットYE4・YE10は、原点情報を保持する電池を本体へ搭載した。ヤマハ発動機によると、設置・移設時の原点調整が不要になったという。…
解剖学的構造、医療器具、センサーを一つの仮想環境に組み込む医療ロボット向けの物理シミュレーション基盤が公開された。GPUで訓練環境を並列実行し、…
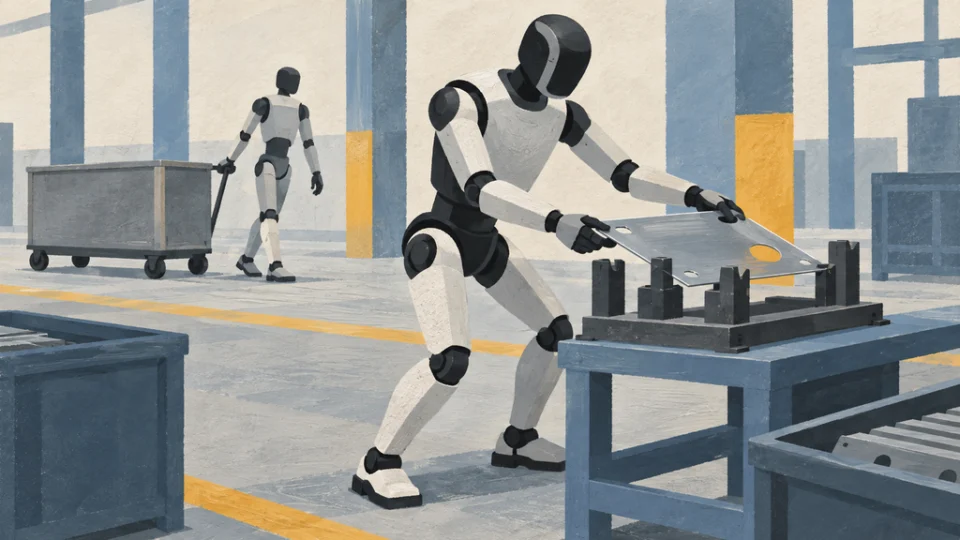
位置や向きが一定しない部品を視覚で捉え、両手の操作と足運びを同時に調整する工場物流が実演された。Figure 03は、部品の配置と大型金属台車の…
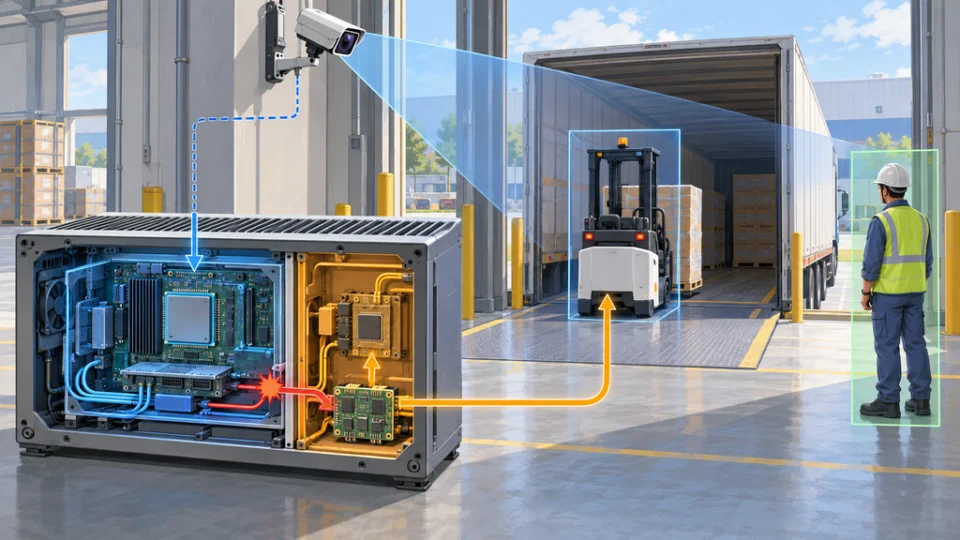
ロボットのAI計算と機能安全を同じ基盤で扱う構成が加わった。NVIDIAは車載向けの安全技術をIGX ThorとHalos OSに展開し、設備側…
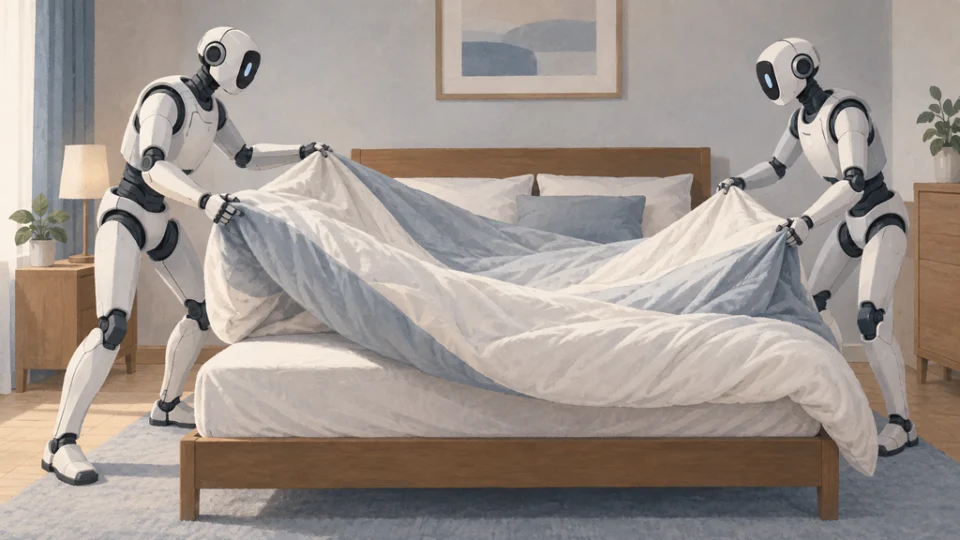
同じ学習済み方策を使う2体のヒューマノイドが、ロボット間通信や中央調整なしに相手の動きを読み、掛け布団を共同操作した。Figure AIによると…
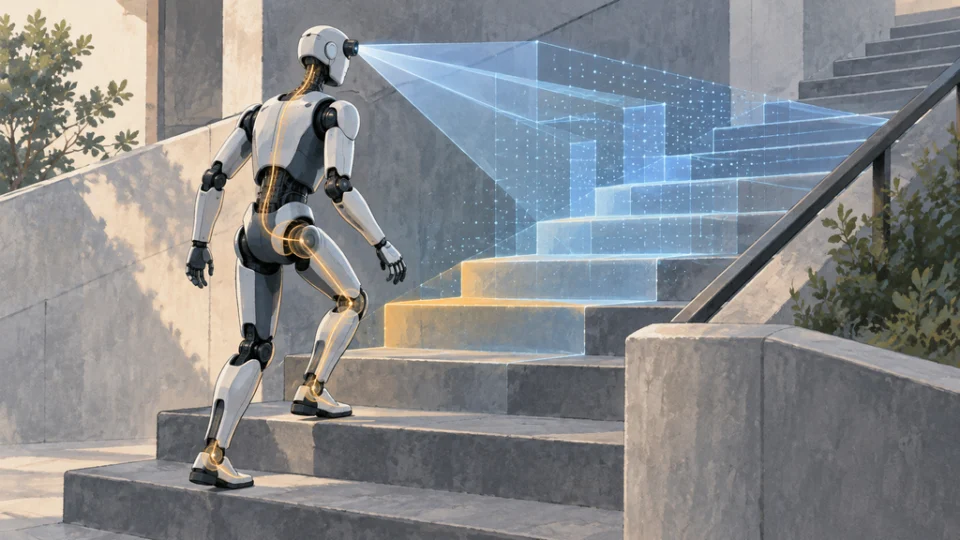
頭部カメラから構築した三次元環境表現を全身制御へ加え、人型ロボットが前方の地形に応じて動けるようになった。Figure AIによると、シミュレー…
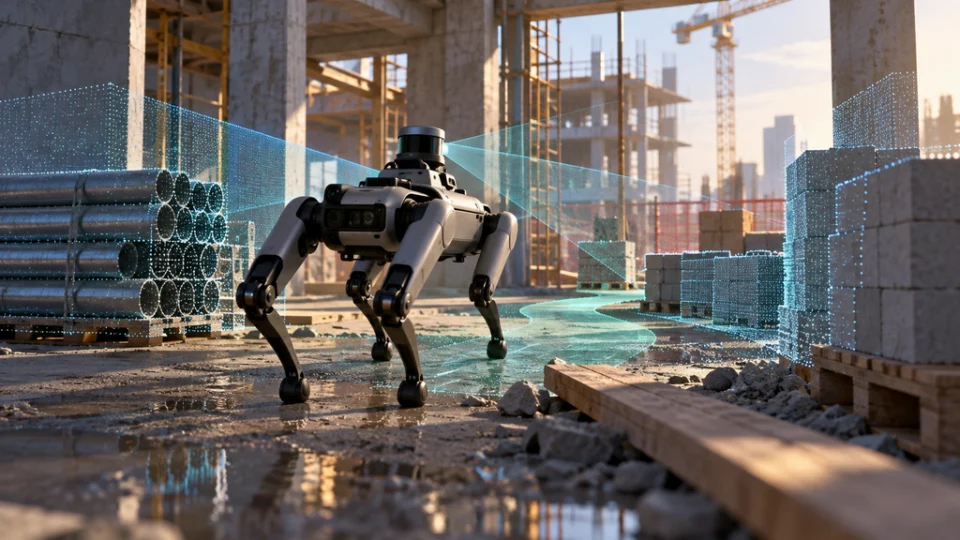
事前地図やGPSに頼らず、変化する建設現場を進む四足歩行ロボットの構成が示された。Boston DynamicsとFieldAIは、Spotの移…