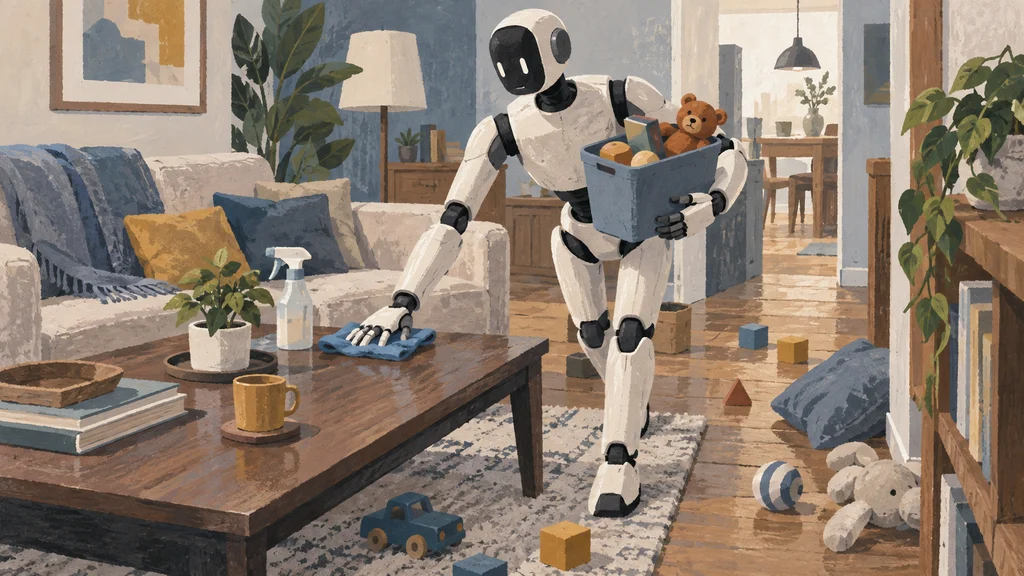
画素から全身を直接制御する単一のニューラルシステムが、歩行と物体操作を並行させ、道具や柔軟物を扱う居室の片付けを一連の作業として実演した。
散乱物と狭い動線の中で操作を継続
居室では物体が不規則に散らばり、家具が移動経路を狭める。タオルや枕のような柔軟物は動かす間にも形や位置が変わるため、一定の場所で同じ動作を繰り返す作業とは条件が異なる。
Figure AIによると、全身制御システムのHelix 02は、この環境を歩きながら物体、道具、容器を連続して操作し、エンドツーエンドの片付けを実行したという。移動と物体操作を別々の段階に分けず、部屋を進む過程で操作を続ける実演となった。
画素からロボットの全身を直接制御
Helix 02は、画素を入力としてロボットの全身を直接制御する単一のニューラルシステムである。歩行だけを担う制御器と腕や手の個別動作をつなぎ合わせる構成ではなく、視覚入力から全身の動作までを一つのシステムで扱う。
Figure AIは、以前の作業と同じ汎用アーキテクチャへ新しいデータを加えることで、歩行、器用な操作、センシングの統合を必要とする居室の片付けを学習させたとしている。新しいアルゴリズムや動作ごとの特殊対応は追加していないという。
清掃道具と柔軟なタオルを持ち替える動作
表面の清掃では、Helix 02がスプレーボトルで汚れた場所を濡らし、続いてタオルを押し付けるように動かして拭いた。スプレーボトルの操作から力を加える拭き取りまで、性質の異なる動作を順番に実行している。
タオルを扱う途中には、腕から外して持ち直し、肩越しに振ることで手を空けた。次の作業へ移る際にはタオルを腕の下へ一時的に収め、柔軟物の保持位置を変えながら必要な手を確保した。
容器の保持方法を変えて両手を確保
散乱物を集める場面では、Helix 02が容器を両手で持ち、机上のブロックをすくうように容器へ入れた。容器を固定して片手で物体を移すのではなく、容器自体の動きを回収操作に利用している。
玩具を拾う場面では、容器を片腕の下に抱え直して両手を空けた。保持している物を置かず、腕と胴体を使って支え方を変えることで、次の操作に両手を割り当てた。
投げる操作と足運びを片付けへ統合
Helix 02は、枕を制御された素早い動きでソファへ投げ戻した。リモコンでは向きを手の中で変え、正しいボタンを押してテレビを消しており、片付けの中に投げる動作と精密な手中操作の両方を組み込んだ。
移動経路が狭くなると、Helix 02はコーヒーテーブルとソファの隙間へ正確に足を置き、横歩きで通過した。この間も物体操作を続け、足運びと上半身の操作を同じ作業の進行に合わせた。