AI
ロボット航法の移植を支援するAIエージェント手順、既存方策に補正を学習
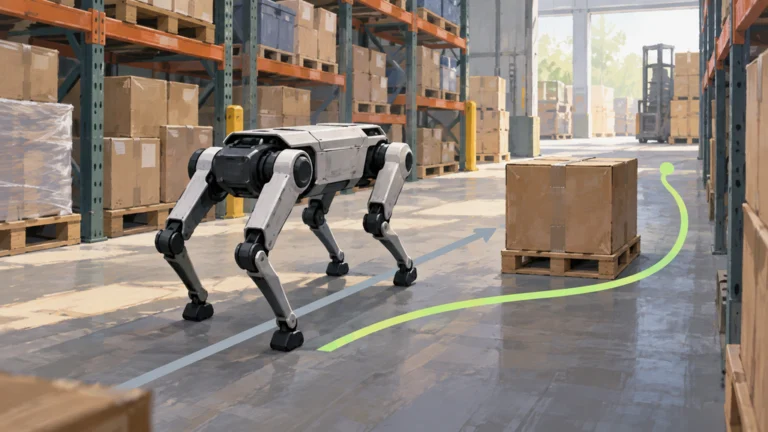
ロボット航法を別の機体や環境に移すため、既存の方策に行動の補正を学習させるCOMPASSの開発手順が示された。AIエージェントがシーン準備から評…
TOPIC
ロボット航法を別の機体や環境に移すため、既存の方策に行動の補正を学習させるCOMPASSの開発手順が示された。AIエージェントがシーン準備から評…
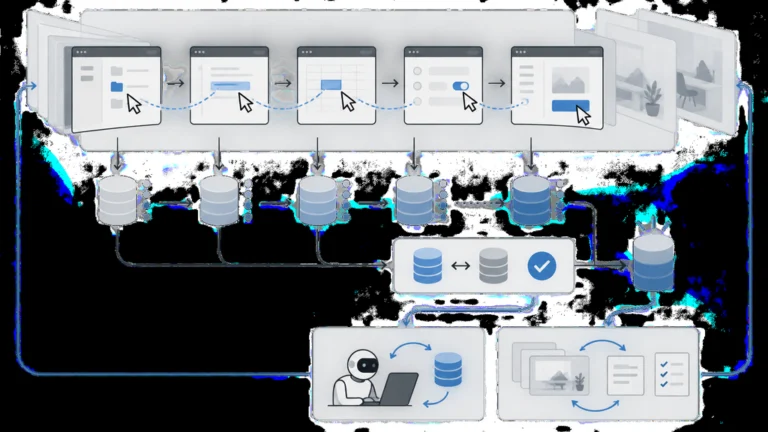
AIエージェントの実行環境を独立サービスへ分け、配備時と同じハーネス内で直接訓練できる共通基盤が公開された。隔離した実行領域をデータ収集、強化学…
操作結果を内部状態から採点する12種類の合成環境で訓練した9Bモデルは、Microsoftの測定でスコアを36.5%から67.1%へ伸ばした。失…
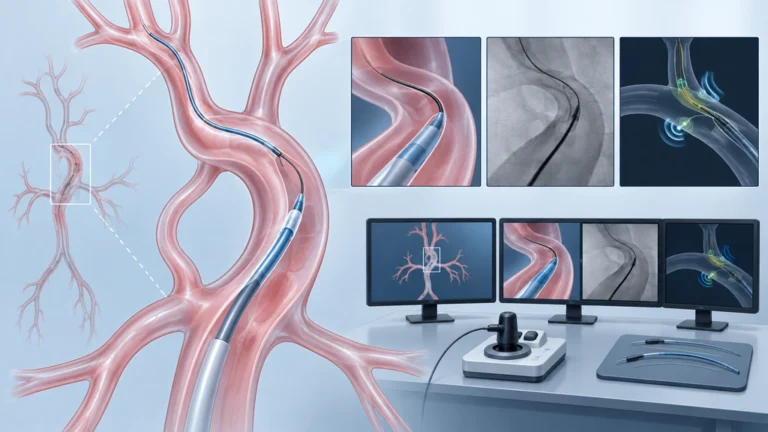
解剖学的構造、医療器具、センサーを一つの仮想環境に組み込む医療ロボット向けの物理シミュレーション基盤が公開された。GPUで訓練環境を並列実行し、…
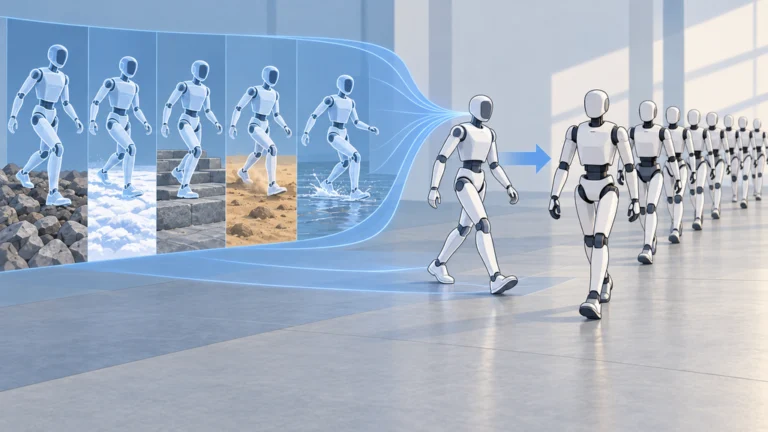
シミュレーションで強化学習した歩行制御が、人型ロボットの実機へ追加調整なしで移された。Figure AIは、同じニューラルネットワークで10台の…
人型ロボットDigitは、物理法則を反映した仮想環境で動作を学習している。Agility Roboticsによると、数十億の事例で訓練したAIモ…