Robotics
人型ロボットDigit 5向けに外部安全系との接続機構を開発
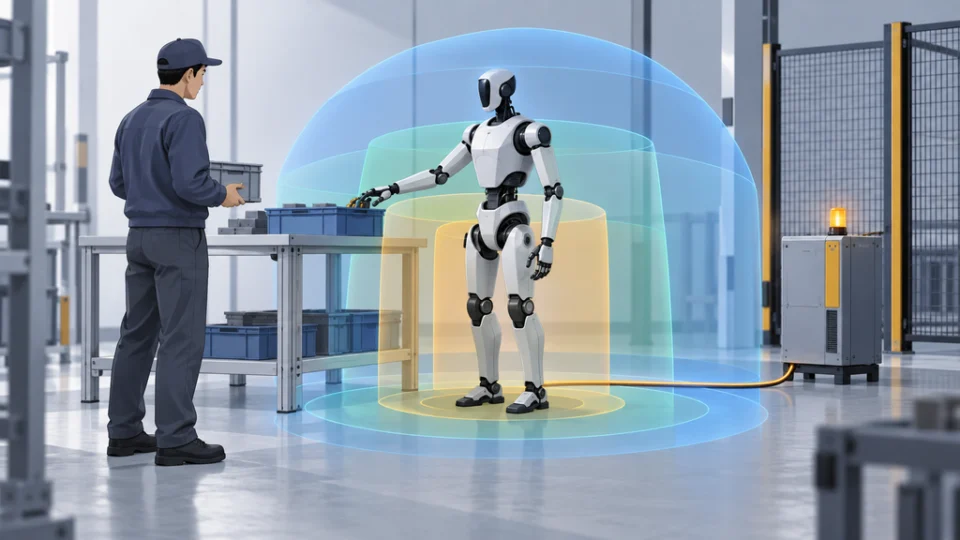
人型ロボットDigit 5向けに、外部の安全システムとの接続機構が共同開発された。機体内で計画されている人検知や安全動作を補い、ロボットの周囲ま…
TOPIC
人型ロボットDigit 5向けに、外部の安全システムとの接続機構が共同開発された。機体内で計画されている人検知や安全動作を補い、ロボットの周囲ま…
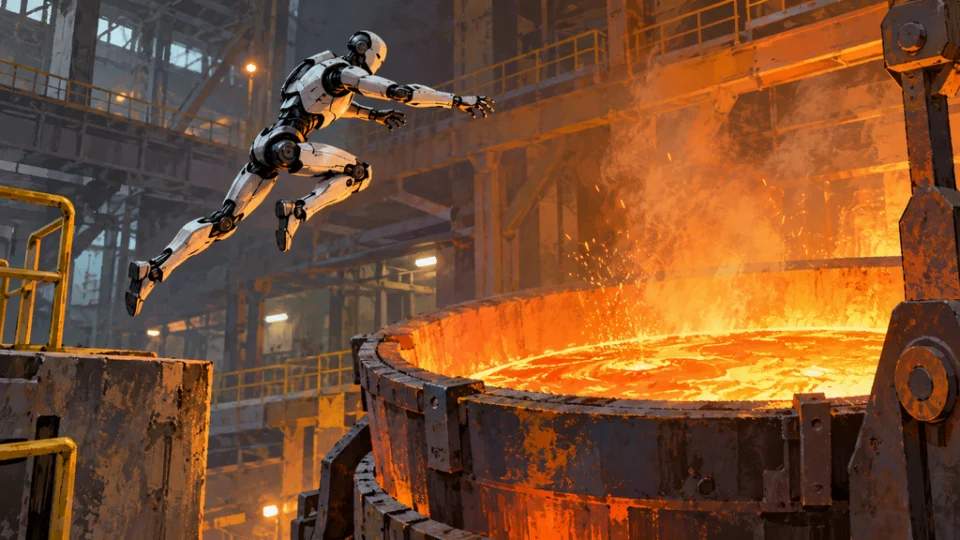
人型ロボットF.02が、シミュレーションで学習したAIモデルを使って溶鋼へ自律的に跳躍した。Figure AIは、フィンランドの製鋼施設でこの動…
人の行動データで事前学習した人型ロボット向けモデルが、現地データや追加適応なしで未見の30家庭にまたがる3作業を実行した。Figure AIの比…
人との近接作業を前提にした人型ロボットDigit 5は、人検知、独立安全制御、動作意図を伝える合図を一つの安全構成に組み込んだ。防護柵への依存を…
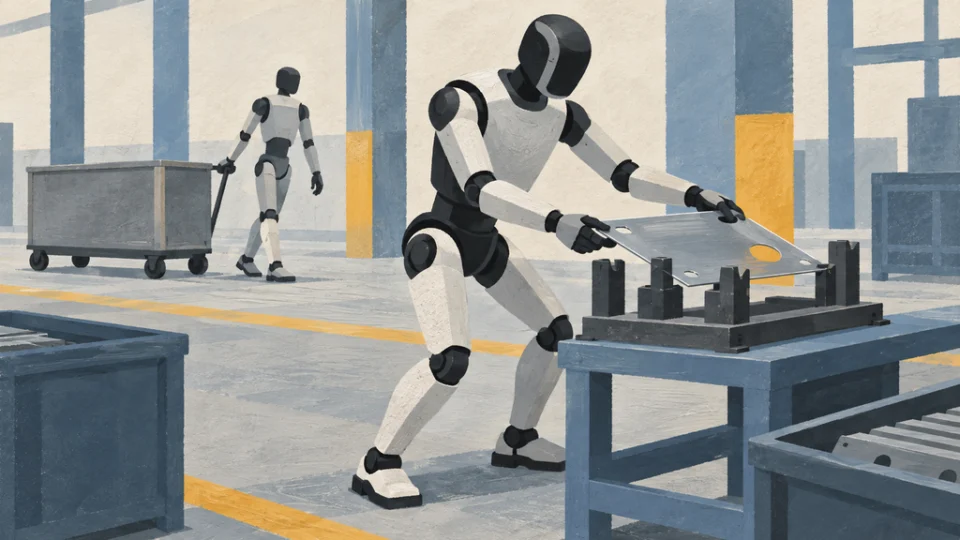
位置や向きが一定しない部品を視覚で捉え、両手の操作と足運びを同時に調整する工場物流が実演された。Figure 03は、部品の配置と大型金属台車の…
同じ学習済み方策を使う2体のヒューマノイドが、ロボット間通信や中央調整なしに相手の動きを読み、掛け布団を共同操作した。Figure AIによると…
頭部カメラから構築した三次元環境表現を全身制御へ加え、人型ロボットが前方の地形に応じて動けるようになった。Figure AIによると、シミュレー…
画素から全身を直接制御する単一のニューラルシステムが、歩行と物体操作を並行させ、道具や柔軟物を扱う居室の片付けを一連の作業として実演した。