Technology
8192環境での医療ロボット学習、GPU並列化で5時間超から2分未満に
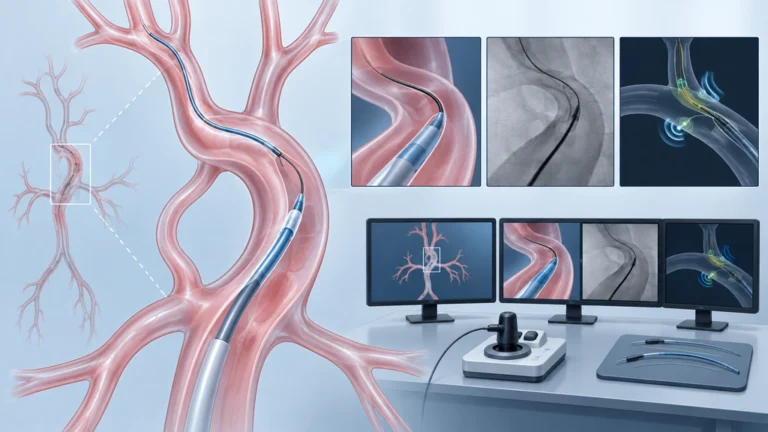
解剖学的構造、医療器具、センサーを一つの仮想環境に組み込む医療ロボット向けの物理シミュレーション基盤が公開された。GPUで訓練環境を並列実行し、…
解剖学的構造、医療器具、センサーを一つの仮想環境に組み込む医療ロボット向けの物理シミュレーション基盤が公開された。GPUで訓練環境を並列実行し、…
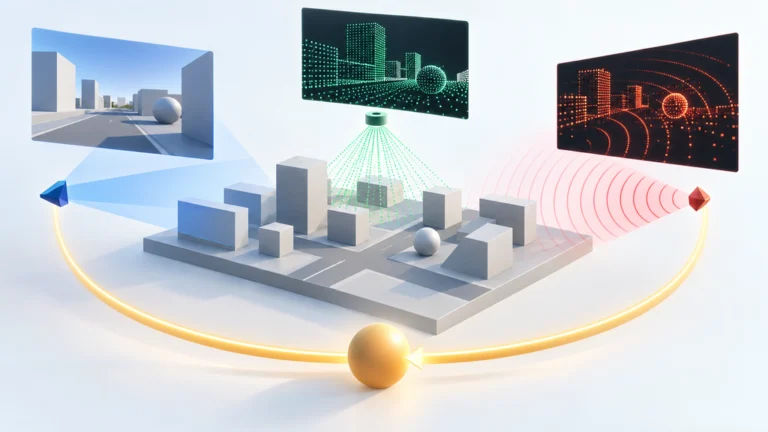
既存アプリが実行ループを制御したまま、OpenUSDの3Dシーンからカメラやlidarの模擬出力を生成できる。NVIDIAのC・Python対応…
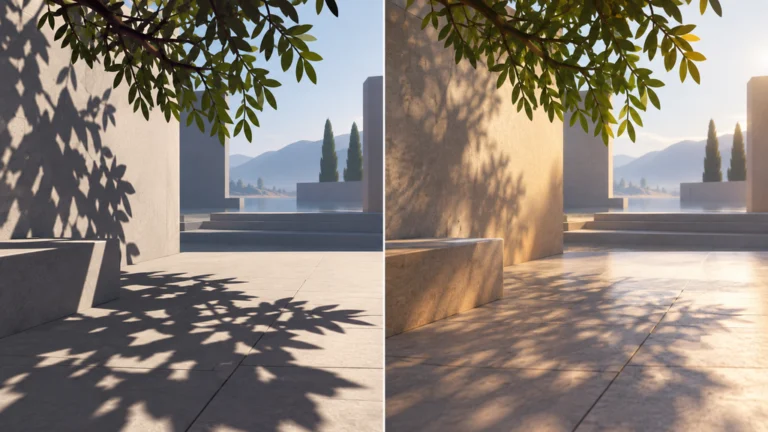
ゲームの直接光を影マップからパストレーシングへ切り替えた。カプコンはRE ENGINEを使うResident Evil RequiemとPRAG…
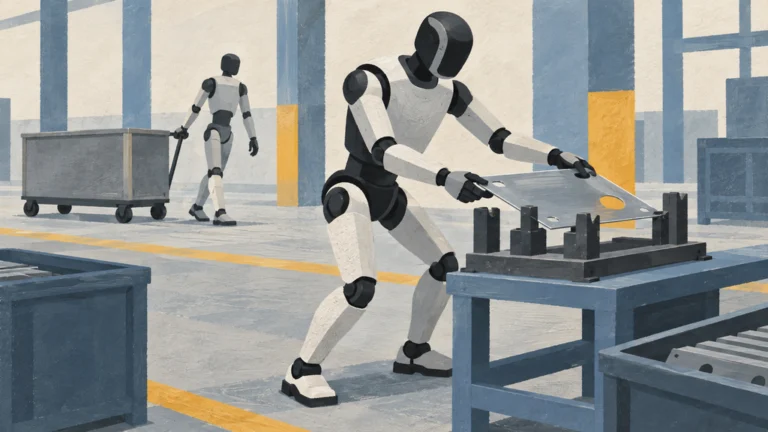
位置や向きが一定しない部品を視覚で捉え、両手の操作と足運びを同時に調整する工場物流が実演された。Figure 03は、部品の配置と大型金属台車の…
VulkanのGPUリソース接続に、アプリがディスクリプタをメモリーへ直接配置する方式が加わった。拡張機能VK_EXT_descriptor_h…
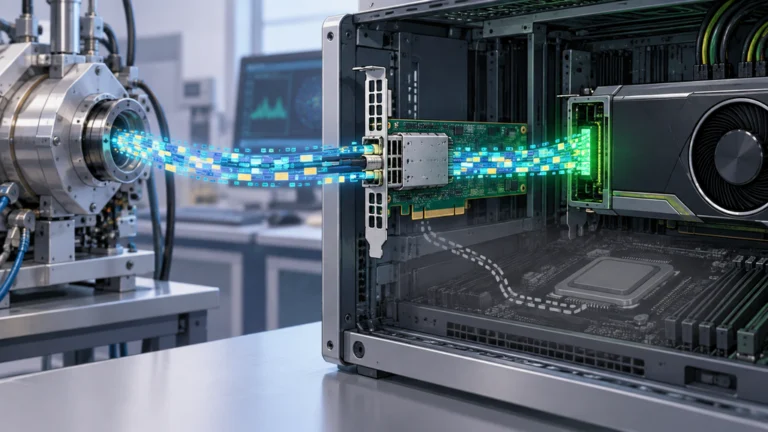
高速な検出器やセンサーの出力を、保存前にGPUで処理するためのデータ取得経路がソフトウェアで構成できるようになった。NVIDIAのDAQIRIは…
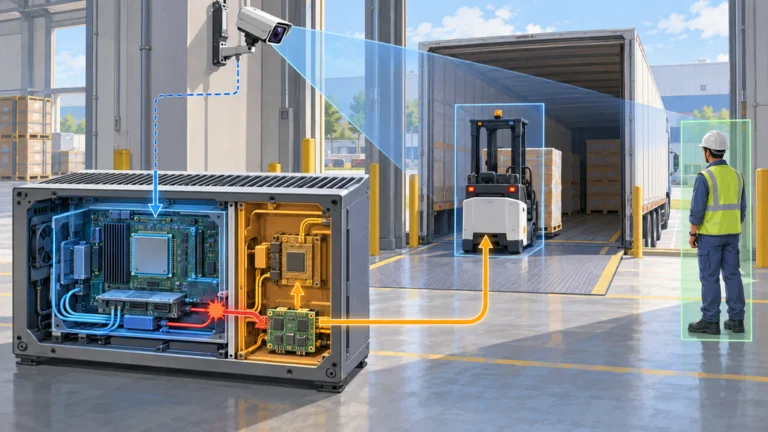
ロボットのAI計算と機能安全を同じ基盤で扱う構成が加わった。NVIDIAは車載向けの安全技術をIGX ThorとHalos OSに展開し、設備側…
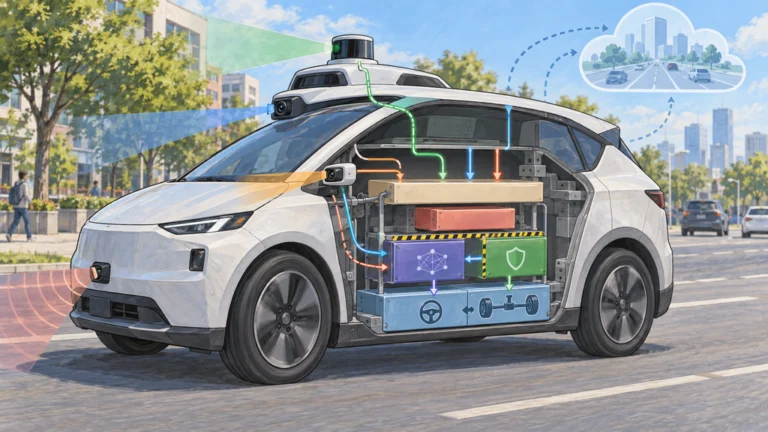
ロボタクシー向けのHalos OSは、安全上重要な機能の故障隔離から、センサー接続、AIの動作を制約する機能までを一つの基盤に組み込む。NVID…