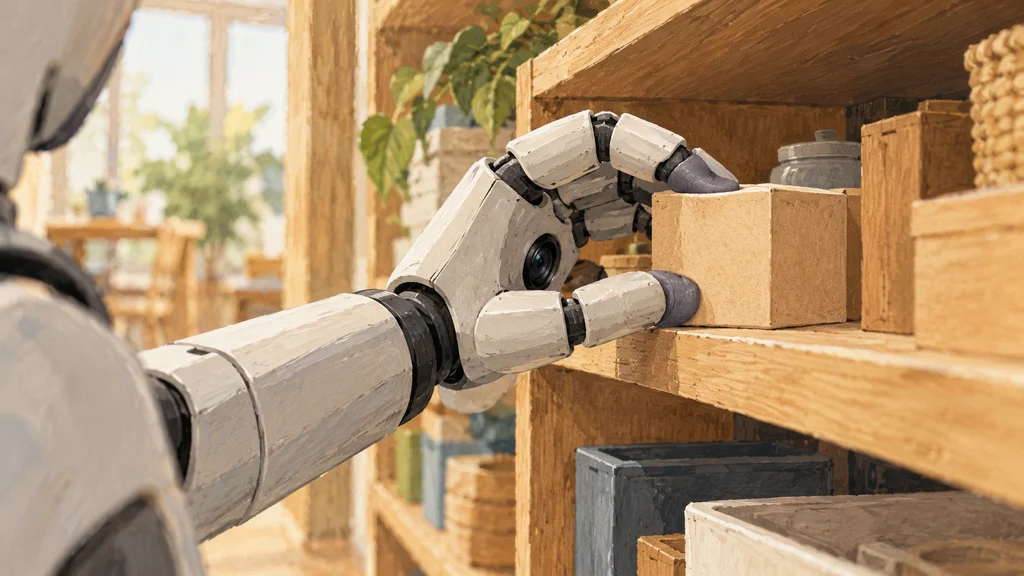
人型ロボットFigure 03は、手のひらのカメラと指先の触覚センサーで把持中の情報を補う構成になった。Figure AIは、視覚・言語・行動AIのHelixに合わせて感覚系とハンドを再設計し、視界の遮蔽や物体の滑りに対応する入力を増やしたとしている。
主カメラの更新で動作制御に使う映像を増やす
Figure AIが開発した第3世代の人型ロボットFigure 03は、視覚・言語・行動AIのHelixに合わせて感覚系とハンドを全面的に再設計した。このAIへ映像を供給する主カメラも、視覚情報に基づく高頻度の動作制御を目的とした構成に更新している。
Figure AIによると、新しいカメラ構成は従来に比べてフレームレートが2倍、遅延が4分の1になった。カメラ1台当たりの視野も60%広がり、動作制御に渡す映像の頻度、遅延、観察範囲が変わった。
手のひらから把持対象を見続ける
主カメラに加え、それぞれの手のひらには広い視野と低遅延のカメラを内蔵した。把持対象の近くに置いたカメラが、手を動かしている間の視覚情報を補う。
Figure AIによると、棚の中へ手を伸ばす場合や狭い場所で作業する場合には、主カメラの視界が遮られても手のひらから観察を続けられる。この近距離の映像をHelixへ供給することで、把持中も状況に応じた動作調整が可能になるという。
柔らかい指先と触覚で滑り出す兆候を捉える
Figure AIによると、指先は柔らかく、物体に沿って変形することで接触面積を増やす構造になった。接触面を広げることで、形や大きさの異なる物体を安定してつかめるとしている。
その指先には、耐久性、長期信頼性、高精度の検出を方針として自社開発した触覚センサーを搭載する。Figure AIによると、各センサーは質量3gの物体の重さに相当する力を検出でき、Helixは安定した把持と滑り出す直前の状態を区別できるという。
学習データの無線転送と量産に対応する
Figure 03は、継続的な学習に使うデータを機体から送り出すため、10Gbpsのミリ波無線による転送機能を備える。感覚系とハンドの刷新に加え、機体の製造設計も、Figure 02のCNC加工中心からダイカスト、射出成形、プレス加工を多用する方式へ変更した。
量産に向けた再設計では部品数と組立工程を減らした。Figure AIは、製造方式の変更によって1台当たりの製造費が大幅に下がったとしている。