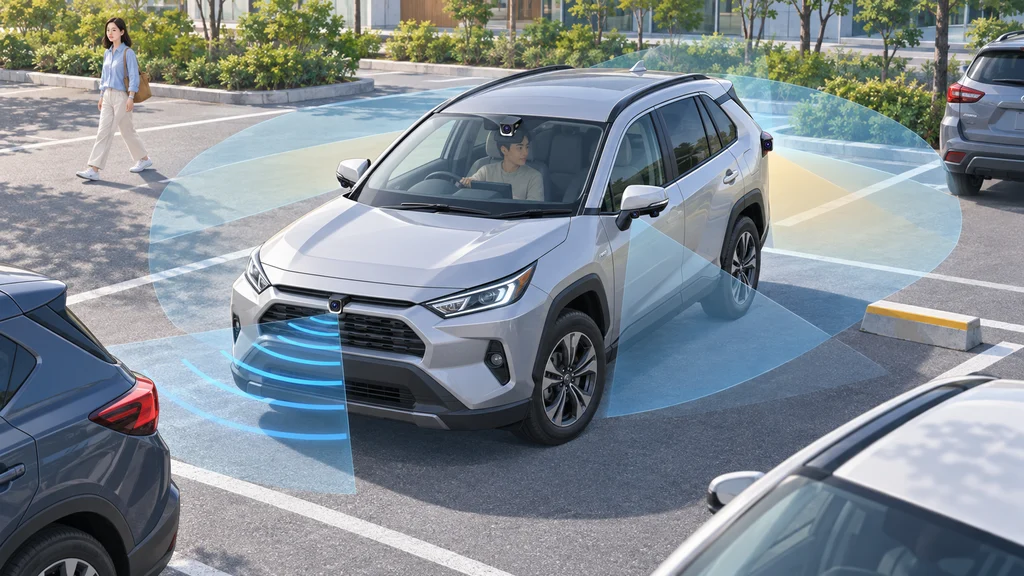
カメラとレーダーを統合処理する車載SoC「R-Car V4H」が、新型RAV4の運転支援制御ユニットに採用された。ルネサスによると、このチップは周囲の物体検出に加え、駐車支援と車内カメラによる運転者監視も担う。
デンソー製の運転支援制御ユニットに採用
ルネサス エレクトロニクスの運転支援用車載SoC「R-Car V4H」は、トヨタの新型RAV4に使われるTSS(LSS)制御ユニットに採用された。この制御ユニットはデンソーが供給し、チップがカメラやレーダーの入力を処理する。
前方の画像認識とレーダー入力を組み合わせる
ルネサスによると、前方カメラのデータは、AIニューラルネットワークを含むチップ内の画像認識処理に入力される。このカメラのデータをレーダー入力と組み合わせることで、車両、歩行者、障害物の検出を担う。
周囲の3D表示と駐車スペースの識別
駐車支援では、内蔵GPUが前後左右のカメラ映像を使い、リアルタイムの3Dパノラマビュー画像を生成する。ルネサスは、駐車スペースの識別と障害物の分析には、カメラと超音波センサーのデータを組み合わせるとしている。
車内カメラで運転者の状態を監視
車両の周囲を捉える処理に加え、R-Car V4Hは車内カメラのデータも処理する。ルネサスによると、この入力を使って運転者の状態を監視する。