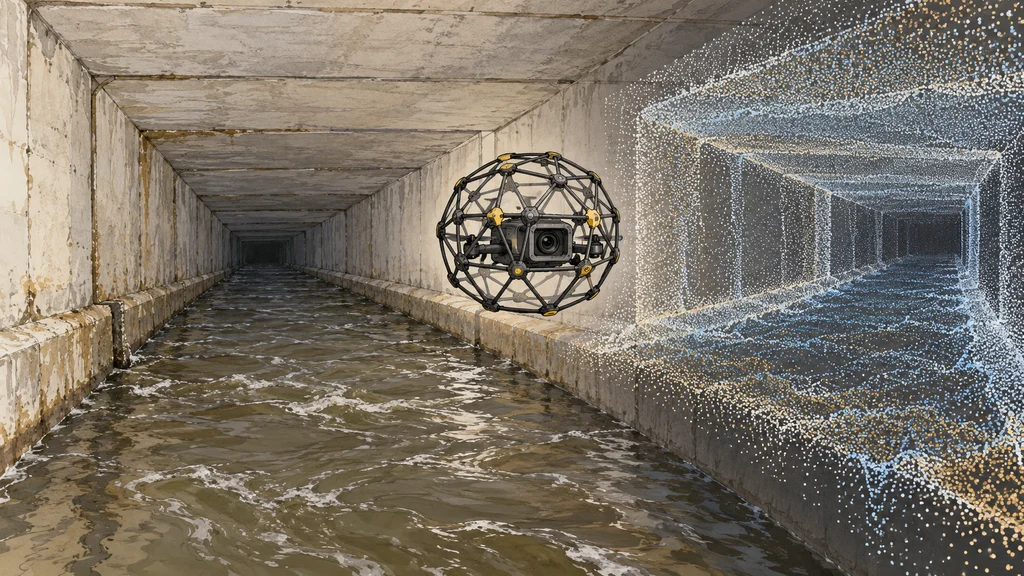
GPS信号が届かず、下部に下水が流れる奈良市の管渠で、点検ドローンが安定飛行しながら画像と空間情報を取得した。ブルーイノベーションによると、SLAM技術で飛行を支え、取得情報を現地でリアルタイムに3D化した。
高さ約1メートルの管渠で施工前調査
ブルーイノベーションは、奈良市大宮町2丁目の公共下水道改築工事に伴う施工前調査で、Flyability製の屋内点検用球体ドローン「ELIOS 3」を使用した。調査対象は幅約2メートル、高さ約1メートルの四角形断面を持ち、全長は約40メートルだった。
今回の調査は、ブルーイノベーションによると奈良県内で初めてこの機体を用いた下水道点検事例となった。
流水とGPS不達の条件下でSLAMが飛行を支える
管渠はGPS信号が届かない閉鎖空間で、下部には実際に下水が流れていた。ブルーイノベーションによると、機体はこの環境でSLAM技術を使い、安定した飛行を実現した。
取得情報を現地で3D化、飛行と撮影は約15分
飛行中に取得した可視画像と空間情報はリアルタイムで3D化され、行政関係者が現地のモニターで確認した。ブルーイノベーションが示した飛行と撮影の所要時間は約15分で、調査全体の所要時間とは区別される。
位置情報付きの記録を点検経路の可視化へつなぐ
取得データは位置情報と連動して記録され、専用解析ソフト「Inspector」で処理される。ブルーイノベーションによると、この解析ソフトは点検経路や異常箇所を3Dマップ上で可視化する。