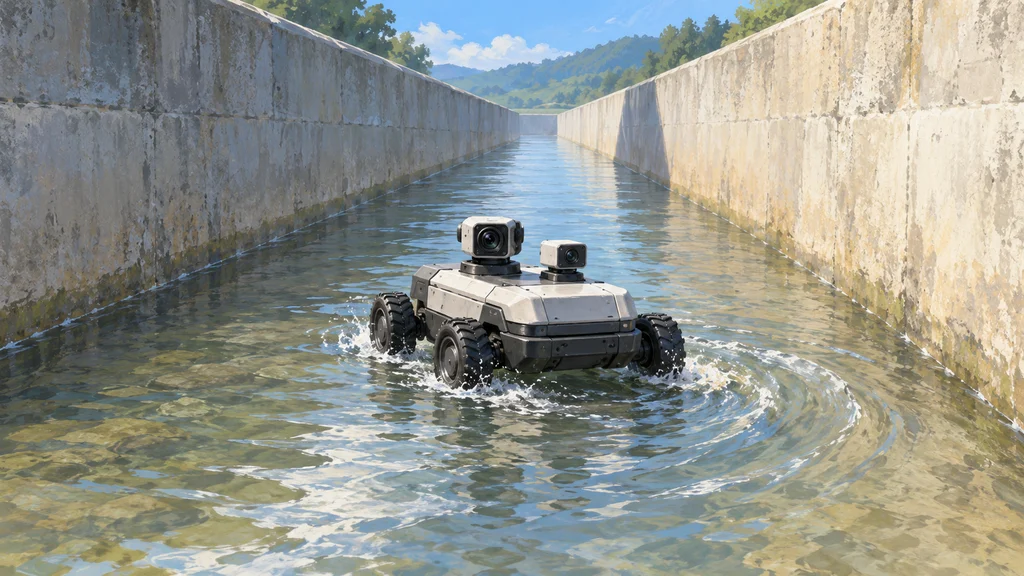
点検用の自動走行ロボットが、水力発電所の導水路約900m区間で自動往復を実証した。ブルーイノベーションによると、自己位置補正で壁面への接触を避けて中央を走り、障害物検知による自動折返しも確認した。
九州で改良した機体を東北の導水路へ
ブルーイノベーション、九電ドローンサービス、東日本テクノサーベイは、6月3日に東北電力の人来田(ひときた)発電所で、自動走行ロボット(AGV)を使った導水路内部点検の共同実証を行った。この点検ロボットは、先行して九州電力管内の水力発電所で複数回の検証を受けている。
機体には、先行する検証を踏まえた機能面とハードウェア面の改良が実装されている。改良した機体を使う人来田発電所での実証は、東日本テクノサーベイの現場管理と東北電力の協力のもとで実施した。
位置補正と障害物検知で自動走行を続ける
ブルーイノベーションによると、走行速度は0.5m/sに設定し、自己位置補正機能によって壁面への接触を避けた。位置を補正しながら進むことで、導水路の中央を安定して走行したという。
障害物を検知した際には、自動で折り返す機能の有効性も確認した。走行と折返しを評価した約900m区間では、往復自動走行の有効性が確認された。
本体と搭載機器の防水対策で水位約10cmに対応
走行する機体の本体は、IP67相当の防水性能を備える。本体だけでなく、搭載機器にも防水対策を施している。
ブルーイノベーションによると、実証時の導水路内の水位は約10cmだった。この水環境でも、ロボットは問題なく走行と撮影を行えたという。
内部の映像を記録し、機体は2名で搬入・搬出
走行中の導水路内部は、撮影用カメラとFPVカメラで映像・画像として記録した。ブルーイノベーションは、この記録から内部の状況を十分に把握できることを確認したとしている。
撮影機器を含むAGVの総重量は約20kgである。機体は作業員2名で搬入・搬出でき、特別な重機を必要としない。