Robotics
ROS 2の処理ごとにLinuxの優先度と実行コアを設定
ROS 2の処理にLinuxの優先度や実行コアを直接設定できる実行制御器CallbackIsolatedExecutor(CIE)は、処理グルー…
TOPIC
ROS 2の処理にLinuxの優先度や実行コアを直接設定できる実行制御器CallbackIsolatedExecutor(CIE)は、処理グルー…
自動運転車の公道試験と住民参加を組み合わせ、地域で使う移動サービスを設計する共同研究「ADventure」が始まった。車両の動作に加え、既存の交…
東京で監督付き自律走行を重ねるWaymoの車両について、2027年の無人配車サービス開始に向けた準備が正式合意に至った。自動運転に日本交通の運行…
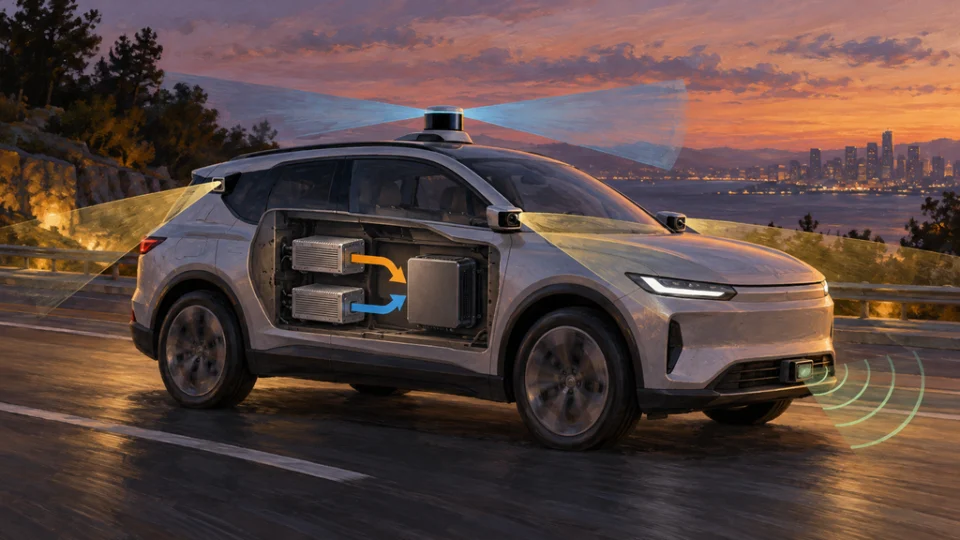
自動運転のセンサー処理を、専用5nm ASICによる情報抽出と融合モデルの推論でつなぐ。Waymoが公開した車載計算基盤は、こうした専用処理にC…
走る地域だけでなく、曜日と時間帯もそろえて自動運転の安全性を評価する比較基準が構築された。Waymoによると、自動運転1億2700万マイルの負傷…
人間が危険に反応する時点に加え、状況を捉え直して制動や操舵を選ぶ過程まで扱う参照モデルReDが登場した。Waymoとデルフト工科大学の共同研究に…
保護者のアカウントに連携する未成年者用アカウントによって、14~17歳が自動運転車を自分で配車し、単独で乗車できるようになった。Waymoは7月…