AI
人型ロボットが未見の30家庭で3作業、事前学習で成功率を9%から56%へ
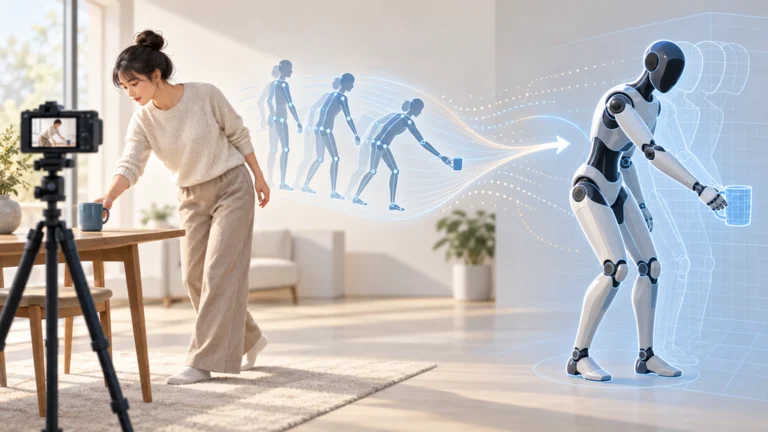
人の行動データで事前学習した人型ロボット向けモデルが、現地データや追加適応なしで未見の30家庭にまたがる3作業を実行した。Figure AIの比…
TOPIC
人の行動データで事前学習した人型ロボット向けモデルが、現地データや追加適応なしで未見の30家庭にまたがる3作業を実行した。Figure AIの比…
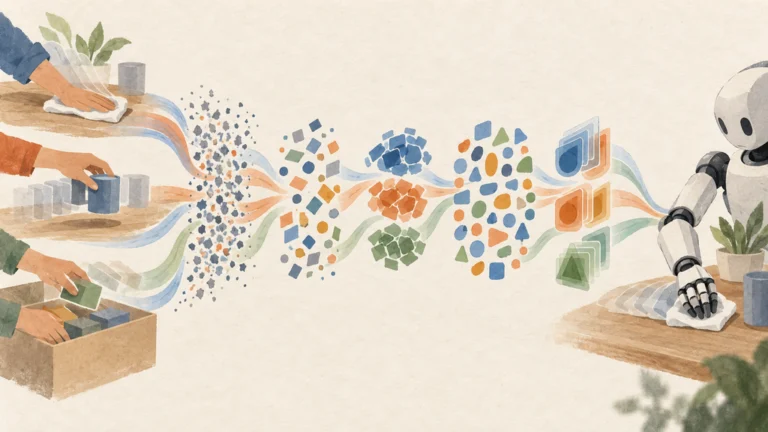
家庭や職場の実作業を撮影した動画が、品質検査、重複除去、再均衡化、説明付与を経てロボット学習用データへ変換されている。基盤は毎秒30分相当のアッ…
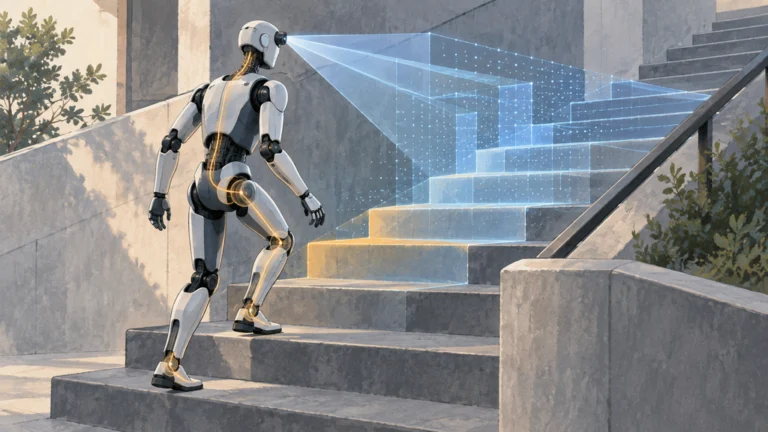
頭部カメラから構築した三次元環境表現を全身制御へ加え、人型ロボットが前方の地形に応じて動けるようになった。Figure AIによると、シミュレー…
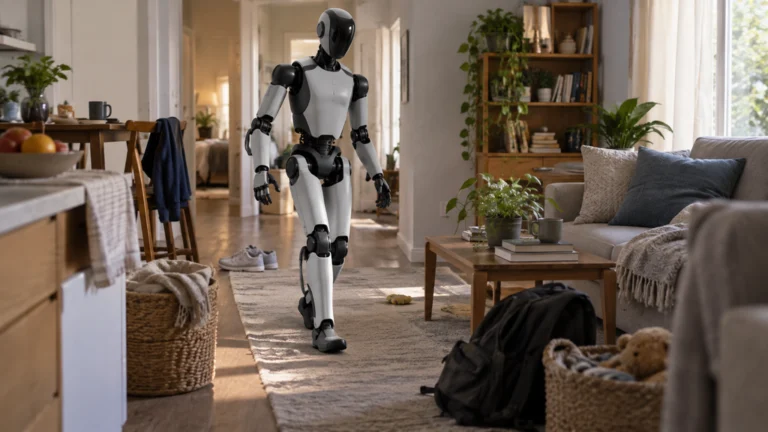
人の視点で撮影した動画だけで移動行動を学習した人型ロボットが、言葉の指示に従って物が入り組んだ住宅内を移動した。Figure AIは、ロボットに…
人型ロボットの学習に使うデータの収集が、Brookfieldの施設で始まった。Figureは施設内で人の動画を撮影し、視覚・言語・行動モデルHe…
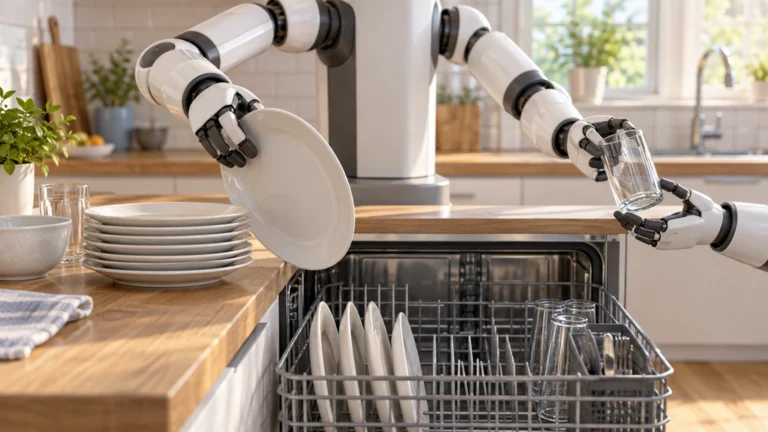
食器洗い機への食器の積み込みを、既存のロボットAIモデル「Helix」が追加データで扱えるようになった。Figure AIによると、タオルの折り…
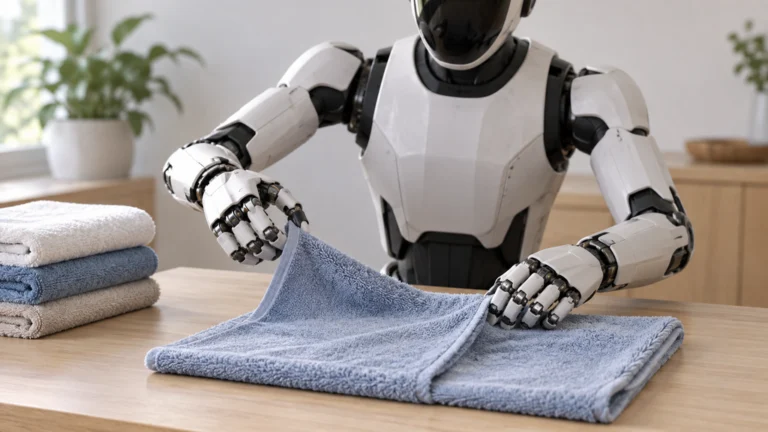
多指ハンドを持つ人型ロボットが、物流作業に使ったAIモデルの構造を変えずにタオルを自律的に畳んだ。Figure AIによると、学習データの追加に…
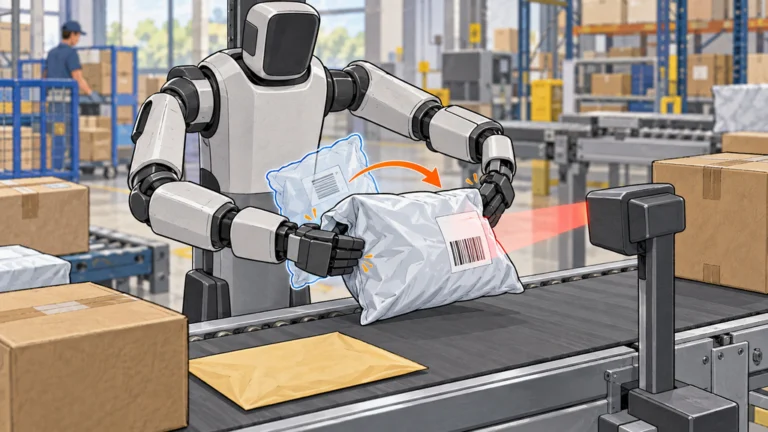
物流ロボット用モデルHelixは、過去の映像や接触時の力を動作に利用し、ポリ袋など変形する荷物も扱うようになった。Figure AIによると、バ…