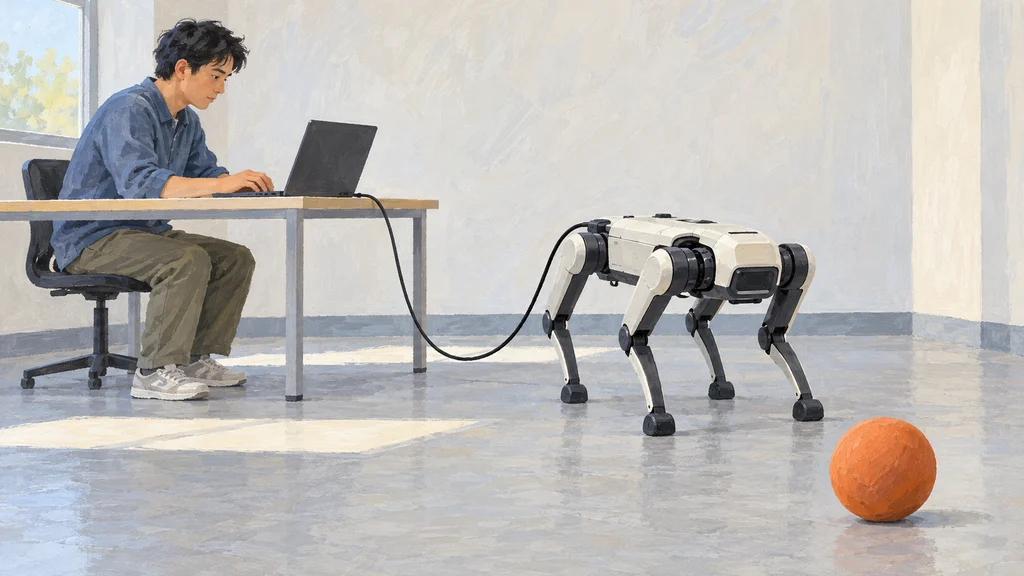
四足ロボットのセンサー接続や制御プログラム作成を、AIが人のチームより短時間で進めた。Anthropicの実験では、Claude Opus 4.7が共通4課題をAI支援ありのチームの18分の1未満の時間で完了した。研究者は接続準備と承認を担い、ボールの自律回収は成功しなかった。
接続で止まった旧モデルから、課題を完了するAIへ
Anthropicのロボット実験「Project Fetch」は、市販の四足ロボットを使う作業をAIがどこまで進められるかを調べる。2025年8月の先行実験に向けた事前確認では、AIモデルClaude Opus 4.1は単独でロボットへの接続方法を解決できず、作業の入り口で止まっていた。
第2段階では、Claude Opus 4.7が接続やプログラム作成の課題に取り組んだ。今回の評価対象のうち、先行実験で少なくとも一方の人のチームが完了した各課題を、少なくとも10倍速く完了した。
コード作成はAIが進め、実行と移行は人が承認
実験にはコーディング用ツールClaude Codeを使い、推論の進め方を調整するadaptive thinkingと、処理にかける労力を指定するeffortの最大設定を組み合わせた。Anthropicは3回の試行で課題ごとの経過時間を測り、成功状況を定性的に評価した。
研究者はノートPCをロボットへ接続して初期指示を入力し、コマンドと次の課題への移行を承認した。この人の関与を残した条件でAIの作業を測定しており、物理コントローラーの操作は評価から外した。AIが作った操作プログラムを使って研究者がボールを回収する時間も、計測には含めていない。
接続方法を選び、少ないコードで共通4課題を処理
センサーに接続する段階では、複数の方法からどれを使うかが作業の分岐点になる。Anthropicの観察では、Claude Opus 4.7は接続方法を素早く選び、生成したコードの多くが最初の試行で機能した。
人の両チームが完了した共通4課題では、完了速度が平均してAI支援ありのチームの18倍超、支援なしのチームの37倍超になった。生成したコード量も、AI支援ありのチームの約10分の1だった。
ボールの後ろへの移動から、自律回収には届かず
プログラム作成の速さが、そのままボール操作の成功につながったわけではない。Claude Opus 4.7はロボットをボールの後ろへ移動させ、出発点へ押し戻すための位置に配置したものの、押す動作の制御が不十分で自律回収には成功しなかった。
実験が扱ったのは、市販ロボットへの接続や、それを使うプログラムの作成である。関節などの駆動を決める方策そのものを開発する低水準の制御は、今回の課題に含まれていない。