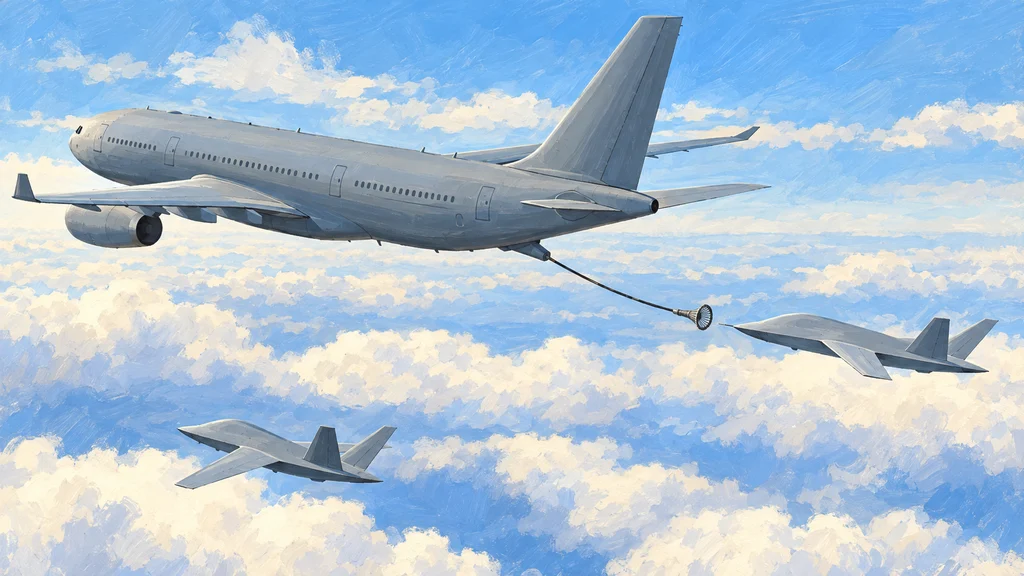
軍用機の空中給油自動化研究が、1機の給油機と複数の無人受油機を協調させる技術の検討へ進んだ。有人機で確認した自動化の成立性を土台に、相対航法、画像センサー、機体間接続を扱い、シミュレーションから地上・飛行試験へ進める。
有人機での成立性確認から複数の無人受油機へ
スペイン、ドイツ、ベルギーは10月8日、欧州防衛機関(EDA)による空中給油自動化研究の第2段階を進めた。対象は、給油ホースとドローグを使う軍用機の空中給油である。
EDAは、新段階で単一の給油機と複数の無人受油機を同時に協調させるための技術的課題を扱うとしている。有人機で自動化が成立するかを確かめた第1段階から、無人機を含む複数機の協調へ研究対象を広げた。
カメラ追跡とドローグの安定化を飛行中に検討
第1段階では、給油機Airbus A330 MRTTと、有人軍用機Tornado、F-18を使って飛行試験を実施した。EDAによると、この試験で空中給油自動化が技術的に成立することを示した。
自動化に向けて開発したのは、カメラでドローグと受油機を追跡する技術である。飛行中のドローグを安定させる方法も試験し、追跡と安定化の両面を扱った。
相対航法とセンサー処理を複数機の協調へ
第2段階では、相対航法によって他の航空機に対する自機の位置と運動を求める技術を検討する。位置の基準をGPSのような固定的な全球座標に置くのではなく、航空機同士の関係として捉える技術である。
検討対象には画像センサーと機体間の接続も含まれる。センサーから得たデータを処理し、追跡アルゴリズムを実行するハードウェアも扱い、複数の無人受油機を協調させるための技術的課題に取り組む。
模擬運動から地上・飛行試験へ進む3段階
試験は、複数の受油機が同時に関わる空中給油のシミュレーションから始める。次に、ロボットアームでホースと受油機の間の運動を模擬する実験室試験を行い、最後に地上・飛行試験で給油機と受油機から追加データを集める。
飛行試験では、Airbus Spainの給油機Airbus A330 MRTTを使用する計画だ。受油機には、研究機関のドイツ航空宇宙センター(DLR)が所有する実験機を用いる。