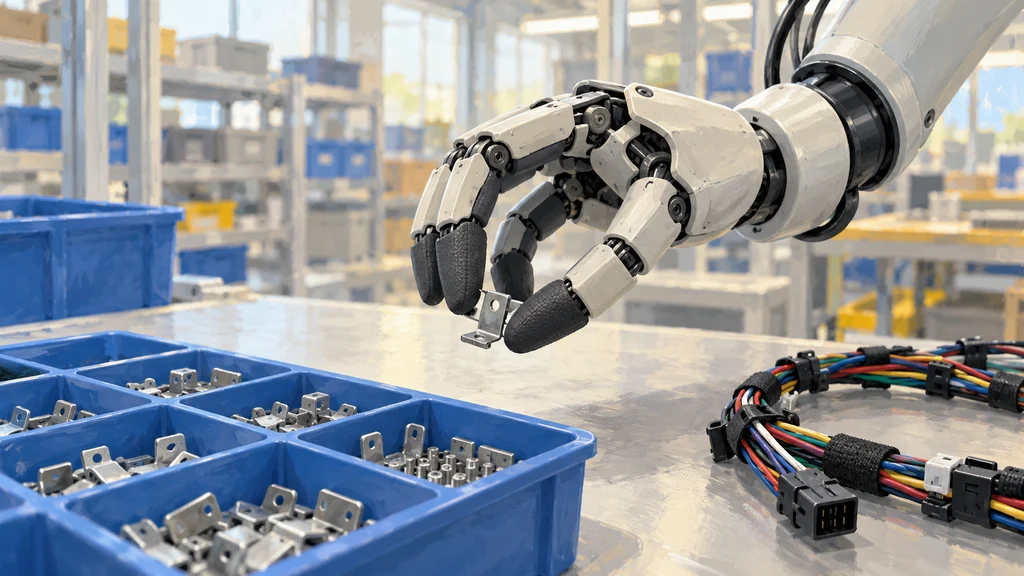
触覚への即時応答と作業全体の計画を、ロボット本体で両立させる開発計画が採択された。知能モデル、柔軟触覚センサー、多指ロボットを一体で開発し、部品供給やワイヤハーネス組付けの自律化を目指す。工場工程での検証までを組み込んだ計画だ。
知能・触覚・機体を一体で開発する
触覚を備えた多指ロボットの開発では、情報処理とハードウェアを相互に連携させて最適化する。理化学研究所と本田技術研究所が共同提案した開発テーマは、経済産業省・NEDOの公募で採択された。
開発の中核は、物理知能情報処理、柔軟触覚センサー、AIロボットシステムの三つだ。理化学研究所は全体を取りまとめ、これらの基盤技術の開発を担当する。
接触情報を状況認識から行動生成へつなぐ
柔軟触覚センサーは、広い範囲から高密度の接触情報を取得することを目指す。この触覚情報を視覚と組み合わせ、物体との接触を含む状況の認識に利用する計画だ。
物理知能モデルは、物理特性を含めた状況認識から予測、判断、行動生成までを一貫して担う。複数の感覚から得た情報を、ロボットが次に取る動作へつなぐ構成を開発する。
本体の計算基盤で即時応答と継続学習を支える
行動を生成する知能アーキテクチャーは、ロボット本体などのエッジ環境で即時応答と深い推論を両立させる設計を目指す。その実行基盤には、メモリ転送を最適化した計算設計を採り入れ、即時応答と継続学習を支える計画だ。
学習機構は、モデルの性能を継続的に向上させ、その改善を即座に推論結果へ反映することを目指す。学習による更新と、現場で動作を決める推論を結び付ける点も開発対象となる。
部品供給と配線組付けを工場で検証する
統合システムが対象とするのは、セットパック工程とワイヤハーネス組付けだ。セットパックは、多品種の部品から組み立てに必要なものを選び、ラインへ供給する工程を指す。ワイヤハーネス組付けでは、複数の電線を束ねた部品を扱う。
本田技術研究所は、多指ハンドと、それを使ったロボット動作学習の既存成果を検証に活用する。自社工場の複数工程で、知能と感覚を組み込んだ統合システムの有効性を確かめる計画だ。