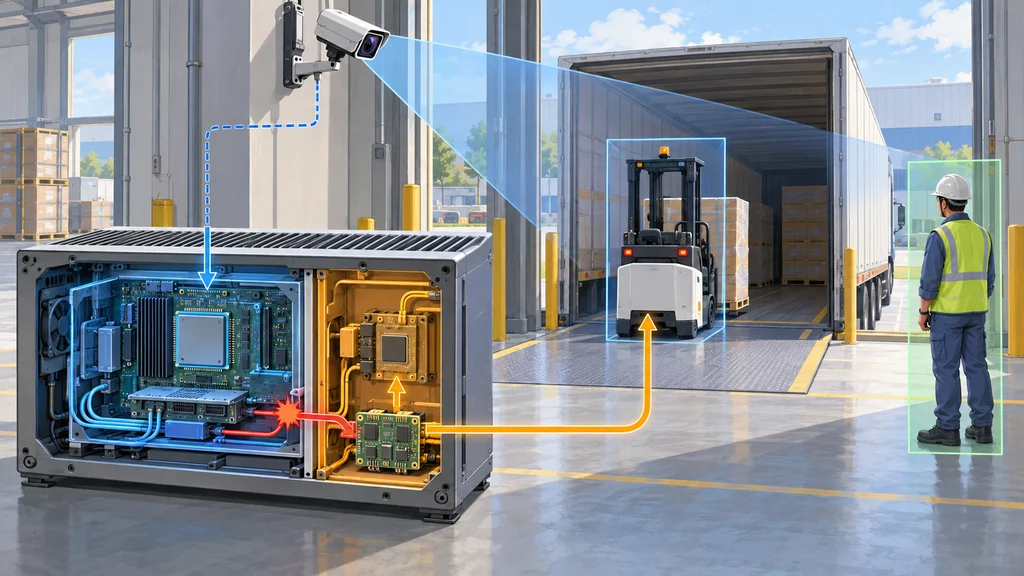
ロボットのAI計算と機能安全を同じ基盤で扱う構成が加わった。NVIDIAは車載向けの安全技術をIGX ThorとHalos OSに展開し、設備側のカメラから得た情報で動作を調整する参照構成も用意した。
車載向けの安全技術をロボットの基盤へ拡張
NVIDIAは、自動運転車向けに開発してきた安全技術を、産業用ロボット、ヒューマノイド、自律移動ロボットへ拡張した。ロボット向け基盤「NVIDIA Halos for Robotics」は、AI計算と安全機能を一つの構成で扱う。
ハードウェアの土台には、産業用AI計算モジュールのNVIDIA IGX Thorと、センサーを接続するNVIDIA Holoscan Sensor Bridgeを置く。この土台の上で安全ソフトウェアを動かし、ロボットの周囲から得た情報を安全制御へ渡す構成だ。
分離した安全領域へハードウェアエラーを渡す
IGX Thorには、AIを処理する主計算領域から物理的に分離された機能安全用のSafety Islandがある。この領域は独自の入出力、電源、クロックを持ち、主計算領域とは別に安全機能を担う。
安全ソフトウェア基盤のHalos OSはIGX Thor上で動き、Halos Coreと安全アプリケーション向けの参照構成を含む。Halos CoreのSafety Extension Packageはハードウェアエラーを収集し、Safety Islandと安全用マイクロコントローラーへ振り分ける。
固定カメラの認識結果を動作判断へつなぐ
ロボット本体のセンサーに加え、設備側の固定カメラを使う参照構成が「NVIDIA Halos Outside-In Safety Blueprint」だ。カメラ映像をAIで認識し、その結果を安全ロジックへ渡してロボットの動作調整につなげる。
この構成は、AIによる認識、認識イベントを受けて判断するSafety Core、判断をシミュレーションへ戻す閉ループ試験の三つの部分からなる。カメラで捉えた状態を判断に使い、その判断が機器の動作へどう反映されるかを試験できる構成になっている。
積み込みの参照例と人検知システムへの組み込み
トレーラーへの自動積み込みを想定した参照例では、固定カメラが作業者と自律走行フォークリフトを監視する。その情報を受けたSafety Coreが、フォークリフトをトレーラーへ進入させるか判断する。
別の採用例では、ヒューマノイドDigitを開発するAgilityが、IGX ThorとHalos OSを自社の人検知システムへ組み込んでいる。車載向けから広げた安全基盤を、ヒューマノイドの安全関連機能にも適用する取り組みだ。