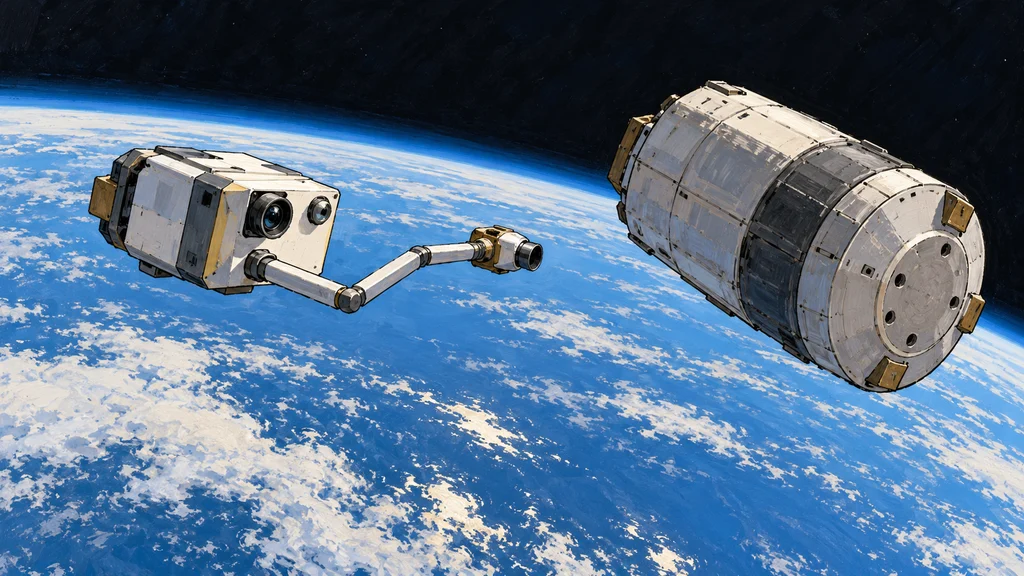
運用を終えた衛星などへ自律接近し、回転や表面状態を調べる小型宇宙機が10月1日に打ち上げられた。SSPICYミッションは電気推進と可動式ロボットブームも組み合わせ、2027年初めから最大4個の宇宙物体を非接触で検査する計画だ。
実施契約から検査実証機の打ち上げへ
軌道上検査の技術実証ミッションSSPICYには、宇宙企業Starfish Spaceが開発・運用する小型宇宙機Otter 24Cを使う。NASAは2024年、ミッションの実施に向けて3年間で1500万ドルを提供する契約を発表していた。
この宇宙機は2026年10月1日、カリフォルニア州のバンデンバーグ宇宙軍基地から打ち上げられた。検査対象は低地球軌道にある米国由来の運用不能な物体で、衛星やロケット機体など最大4個への接近を計画している。
画像とセンサーで接近中の航法を判断
対象への接近では、コンピュータービジョンによる画像認識とセンサーを航法ソフトウェアへ組み込む。NASAによると、このソフトウェアが接近中にリアルタイムで航法上の判断を行う。
接近を担う自律誘導・制御ソフトウェアは、地上管制からの入力を最小限に抑えて運用する計画だ。対象物体を捉える認識処理と宇宙機の誘導・制御を組み合わせ、運用を終えた物体へ近づく技術を試す。
電気推進と可動式ブームで対象間を移動
複数の対象を訪れるため、宇宙機は電気推進システムで物体間を移動する。可動式ロボットブームはスラスターの向きを変え、異なる軌道間で精密に機動する技術の試験に使う。
この推進系を、対象へ近づく自律誘導・制御と同じ宇宙機で運用する。NASAは、これらの技術を統合したシステムとして試験するのはSSPICYが初めてだとしている。
非接触で回転・姿勢・表面状態を調べる
対象に接近した宇宙機は、物体の回転速度、姿勢、表面状態を収集する計画だ。今回の検査では衛星への接触やドッキングを行わず、近傍から物体の状態を調べる。
検査のための接近運用は2027年初めに始め、対象から数百ヤード以内まで近づく予定だ。ミッション全体の運用期間は約2年間を見込んでいる。