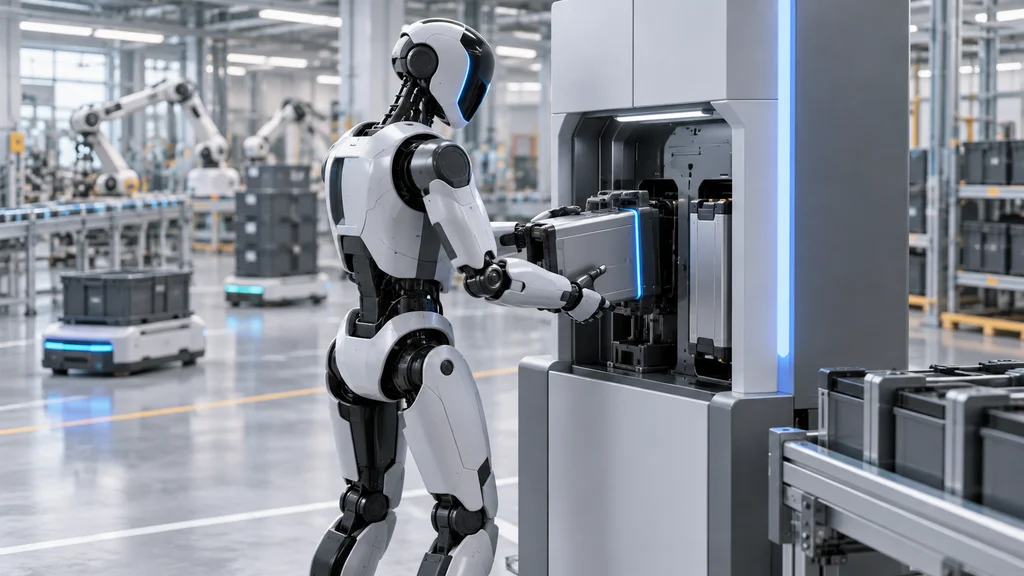
人型ロボットAtlasの生産用モデルは、電池を自動交換して作業を継続し、工場の管理システムとも連携する。Boston Dynamicsは製造を開始し、2026年の配備先も確定したとしている。
生産用Atlasの製造と2026年の配備
Boston Dynamicsは、全電動の人型ロボットAtlasについて、生産用モデルを公開した。製造はボストン本社で直ちに始めるとしており、試作機の実演に加えて製品を生産する段階へ進んだ。
Boston Dynamicsによると、2026年分の配備枠はすべて確定している。出荷先にはHyundaiのRobotics Metaplant Application CenterとGoogle DeepMindが含まれる。
自律的な電池交換で作業を再開
Atlasは、資材搬送や受注処理などの産業作業を担う人型ロボットとして設計されている。Boston Dynamicsは、作業環境の変化へ適応し、少ない監督下で自律的に動作できるとしている。
電池残量が減ると、Atlasは充電ステーションまで自律的に移動する。そこで自ら電池を交換し、作業へ戻るため、電池交換のたびに人が介入する構成ではない。
3つの制御方式と人型機構の動作範囲
Atlasは、自律運転、遠隔操作、タブレット操縦の3方式で制御できる。56自由度の関節構成により、人型の作業姿勢を組み立てる。
腕の到達距離は2.3メートルで、最大50キログラムを持ち上げられる。動作温度範囲はマイナス20度から40度までとされ、異なる温度条件の産業環境を想定している。
工場システムとの接続と作業の横展開
運用ソフトウェアOrbitは、AtlasをMESやWMSなどの産業システムへ接続する。1台が新しい作業を学習すると、その作業をほかのAtlasへ複製でき、機体ごとに同じ作業を教え直す必要を減らす構成となっている。
安全機能には、人検知と物理的な柵を前提としない防護機能が含まれる。バーコードスキャナーやRFIDとも連携でき、識別情報を扱う既存の作業工程へ組み込める。