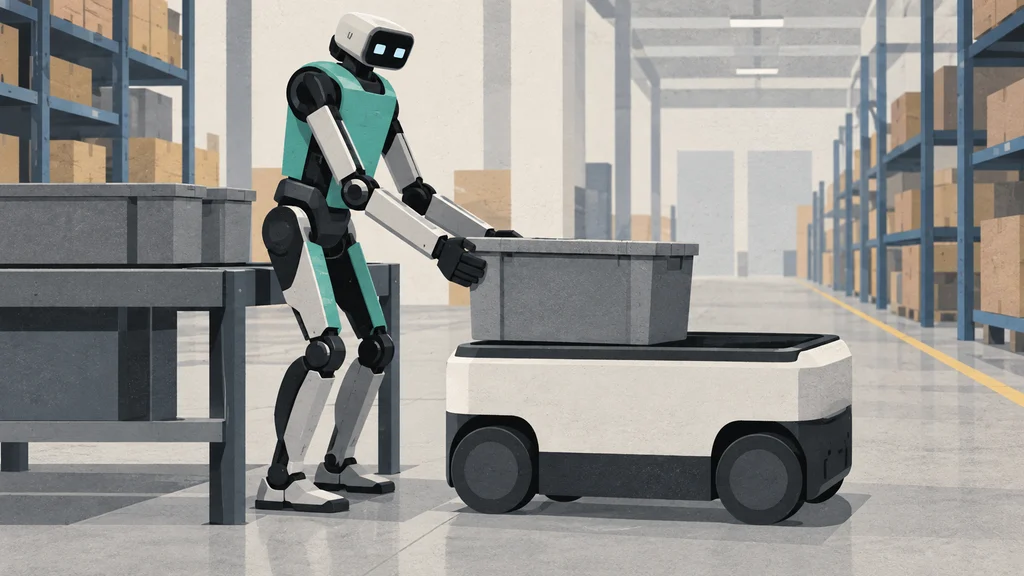
人型ロボットDigitが、自律搬送ロボットを呼び出して荷物の搬送を引き継がせる機能を備えた。Agility Roboticsによると、荷扱いと長距離搬送を一つの作業経路として接続できるという。
Digitが荷扱いから搬送までをつなぐ
人型ロボットDigitは、荷物を把持して人向けに設計された空間を移動しながら、自律搬送ロボット(AMR)へ次の搬送を依頼できる。Agility Roboticsによると、DigitはAMRを自律的に呼び出し、荷物を梱包工程などの次の場所へ運ばせることができるという。
この役割分担では、Digitが積み下ろしなどの荷扱いを担い、AMRが施設内の長い距離を搬送する。人型ロボットが搬送機器を作業経路へ直接組み込むことで、荷物の受け渡しごとに人が介在する必要を減らす構成となる。
Agility ArcがAMRの呼び出しと配車を制御する
クラウド型ロボット管理基盤Agility Arcは、Digitだけでなく、AMRとその管理基盤にも接続する。作業に搬送が必要になると、管理基盤が対象のAMRを呼び出して配車し、Digitから次の搬送工程へ荷物を引き渡す。
Agility Roboticsによると、この連携はアトランタ近郊にあるGXOのDigit導入拠点で稼働している。MiRおよびZebra TechnologiesのAMRとの連携も、2025年3月にシカゴで開かれた製造・物流展示会ProMatで実演された。
最長4時間の稼働と自律充電を組み合わせる
Digitのバッテリーは効率化され、最長4時間の稼働に対応する。稼働時間の延長に加えて、ロボット自身が充電ステーションへドッキングする機能も追加された。
自律ドッキングでは、人が機体を充電位置へ移動させる代わりに、Digitが充電工程へ移行する。AMRとの作業連携を続けるための電源管理が、ロボットの動作系へ組み込まれた形になる。
停止動作と安全通信を専用系統へ組み込む
新しい安全系は、CAT1停止、Safety PLC、本体のE-stop、E-stopを組み込んだ無線ティーチペンダント、FSoEで構成される。CAT1停止は減速中もアクチュエーターへの給電を維持し、機体を滑らかに停止させてから電力を遮断する。
Safety PLCは、性能レベルdを満たす安全機能をロボットへ提供するために使われる。安全関連通信には、EtherCATネットワーク上で緊急停止信号やセンサー情報を伝送するFSoEを採用し、通常の動作制御とは別に停止処理を扱う。
把持範囲と機体状態の確認手段を広げる
Digitの新しい四肢とエンドエフェクターは、物体を把持できる角度の範囲を広げる。これにより、トートの積み下ろし、AMRへの積載と荷下ろし、パレットへの積み付けなどで、対象物へ手先を合わせられる方向が増える。
機体の前後には、Wi-Fi、通信状態、Agility Arcとの接続、バッテリー残量、保守ポートを一覧できるディスプレイも備わる。作業者は、ロボットの前後どちらからでも、搬送連携と稼働に必要な状態を確認できる。