Technology
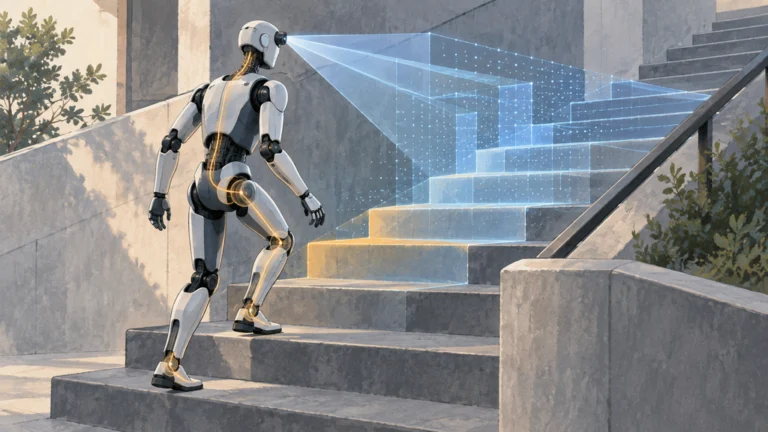
実環境での追加調整なしに階段を歩く人型ロボット制御を実証
頭部カメラから構築した三次元環境表現を全身制御へ加え、人型ロボットが前方の地形に応じて動けるようになった。Figure AIによると、シミュレー…
TOPIC
頭部カメラから構築した三次元環境表現を全身制御へ加え、人型ロボットが前方の地形に応じて動けるようになった。Figure AIによると、シミュレー…
画素から全身を直接制御する単一のニューラルシステムが、歩行と物体操作を並行させ、道具や柔軟物を扱う居室の片付けを一連の作業として実演した。
Toyota Motor Manufacturing Canadaは、試験導入を経た人型ロボットDigitについてRaaS契約を締結した。製造、…
視覚、触覚、固有感覚から全身の駆動指令を生成し、歩行と物体操作を連続させるヒューマノイド制御が実演された。三層のニューラル制御系が意味レベルの目…
既存の通路と作業工程を使える人型ロボットが、サンアントニオの物流施設へ入る。商用契約により、初期対象はフルフィルメント支援作業に定まった。
人型ロボットFigure 02が、BMWの稼働中の組立ラインで溶接前の板金部品を9万点超投入した。Figure AIはこの運用で判明した前腕の故…
人の視点で撮影した動画だけで移動行動を学習した人型ロボットが、言葉の指示に従って物が入り組んだ住宅内を移動した。Figure AIは、ロボットに…
人型ロボットの学習に使うデータの収集が、Brookfieldの施設で始まった。Figureは施設内で人の動画を撮影し、視覚・言語・行動モデルHe…