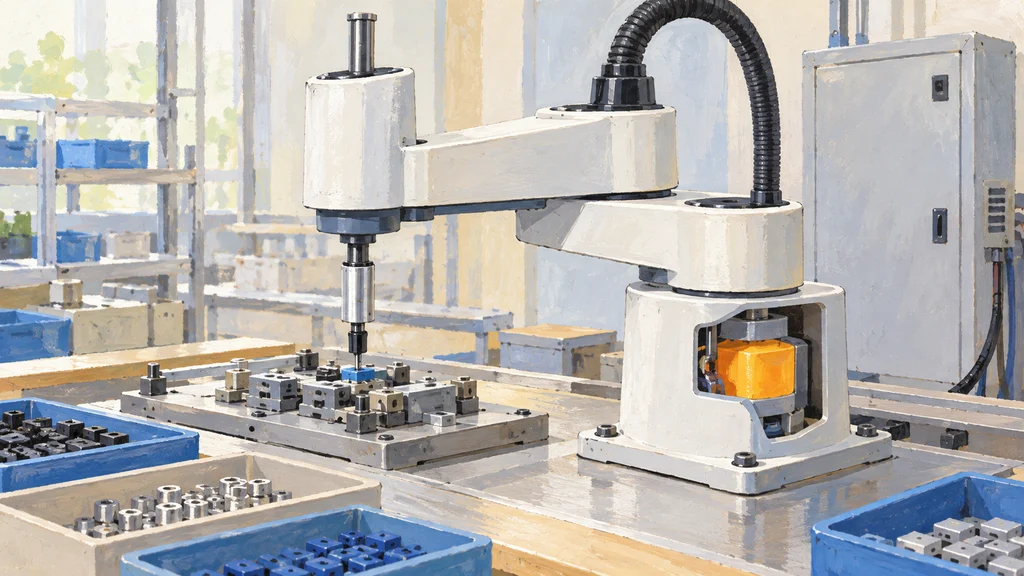
水平多関節ロボットYE4・YE10は、原点情報を保持する電池を本体へ搭載した。ヤマハ発動機によると、設置・移設時の原点調整が不要になったという。対応コントローラーでは回転センサーを変更し、既存の操作環境も引き継ぐ。
原点保持用の電池をロボット本体へ搭載
ヤマハ発動機は7月23日、水平多関節型のSCARAロボットYE4・YE10と、対応コントローラーRCX440を発売した。ロボット側では、原点情報を保持する電池の消費電力を減らし、必要な電池数を削減した。
電池数の削減により、原点保持用の電池をロボット本体へ搭載できるようになった。ヤマハ発動機は、この構成によって設置・移設時の原点調整が不要になったとしている。
回転センサーをエンコーダーへ変更
ロボットに対応するRCX440は、従来の多軸コントローラーRCX340を基にしている。回転センサーをレゾルバーからエンコーダーへ変更し、センサー分解能を高めた。
ヤマハ発動機は、電子回路と筐体構造も最適化したとしている。これらの変更によって、コントローラーのコストを削減したという。
放熱性を高めて連続運転時の性能を改善
ロボット本体では、モーターの放熱性を高めた。ヤマハ発動機は、この変更によって連続運転時の性能を改善したとしている。
最大可搬質量はYE4が4 kg、YE10が10 kgで、小部品の組み立て、包装、仕分け、検査を用途とする。公表された標準サイクルタイムはYE4が0.40秒、YE10が機種に応じて0.36〜0.42秒となっている。
操作環境と周辺インターフェースを継承
RCX440は、回転センサーを変更しながらRCX340の操作インターフェースを継承した。従来の操作環境を引き継ぐ構成になっている。
既存のソフトウェアRCX-Studioと、操作・教示用のティーチペンダントPBXも引き続き利用できる。I/Oインターフェースも継続して使用できる。